Robotik
Embedded-Rechner- und Steuerungslösungen für intelligente, flexible und autonome Robotersysteme.
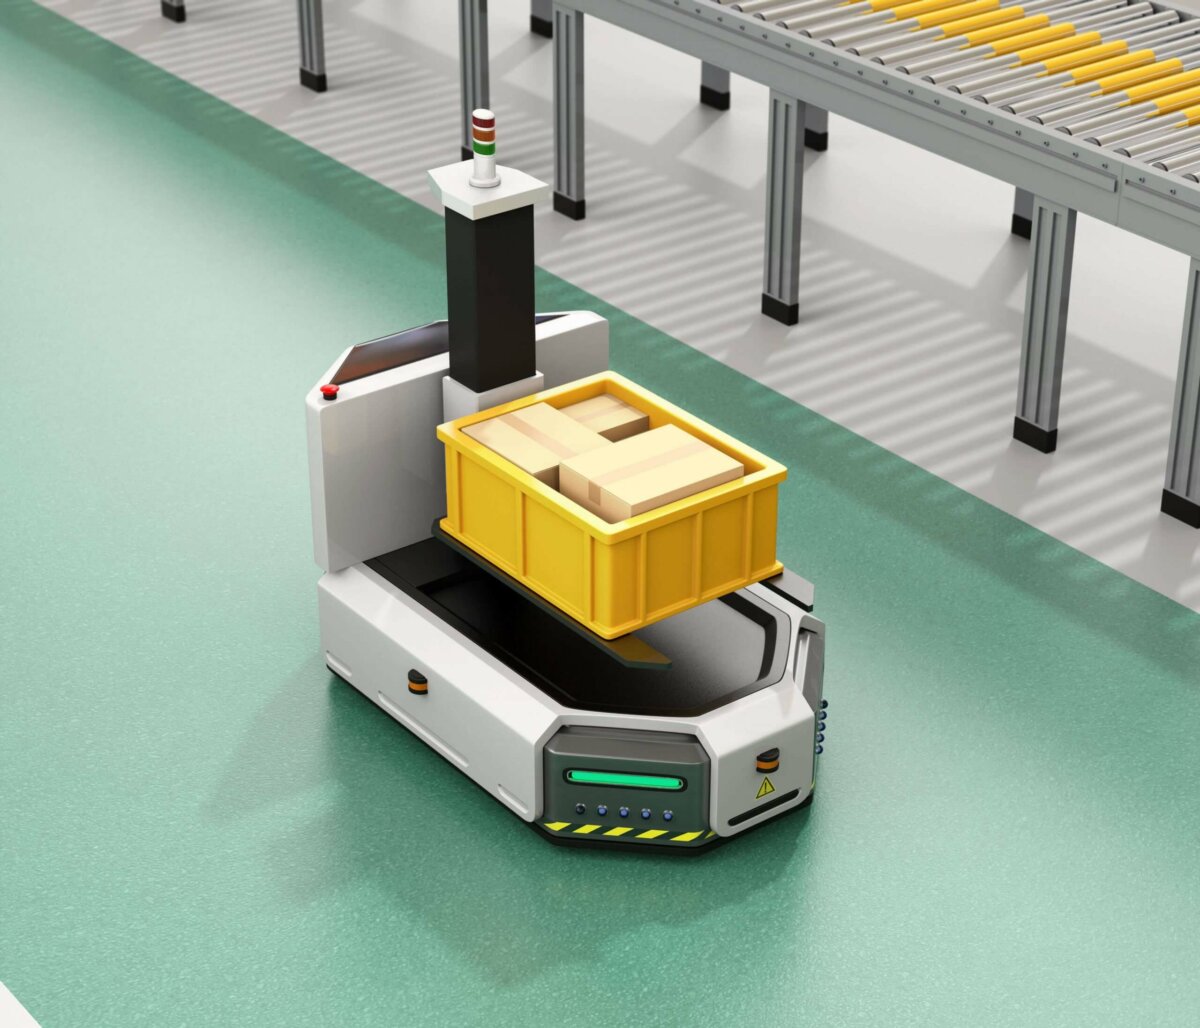
Mit der Weiterentwicklung der Robotik gewinnt Embedded-Technologie zunehmend an Bedeutung: Sie ermöglicht Systeme, die autonom arbeiten, sich an veränderte Umgebungen anpassen und Aufgaben mit höherer Präzision ausführen. Von fahrerlosen Transportfahrzeugen (AGVs) über autonome mobile Roboter (AMRs) bis hin zu kollaborativen Roboterplattformen liefern Embedded-Lösungen die Rechenleistung, Konnektivität und Steuerung, die moderne Robotikanwendungen ermöglichen.
Mit der steigenden Nachfrage in Logistik, Gesundheitswesen, Landwirtschaft und Bergbau müssen Robotersysteme mehr leisten, als vorgegebene Bewegungen zu wiederholen. Sie müssen auf ihre Umgebung reagieren, Sensordaten verarbeiten und Aufgaben zuverlässig koordinieren. Embedded-Rechnerplattformen helfen Entwicklern, diese Intelligenz in ihre Designs zu integrieren. So unterstützen sie Anwendungen, die mehr Flexibilität, einen autonomen Betrieb und die Kommunikation zwischen mehreren Robotersystemen erfordern.
Entdecken Sie unser Embedded-Portfolio für die Robotik und finden Sie Lösungen für Ihre Anforderungen an Datenverarbeitung, Steuerung und Systemintegration.
Möchten Sie mehr über diese Technologie erfahren? Probieren Sie unseren neuen Chatbot aus!
Warum unser Portfolio zu Ihren Anforderungen passt
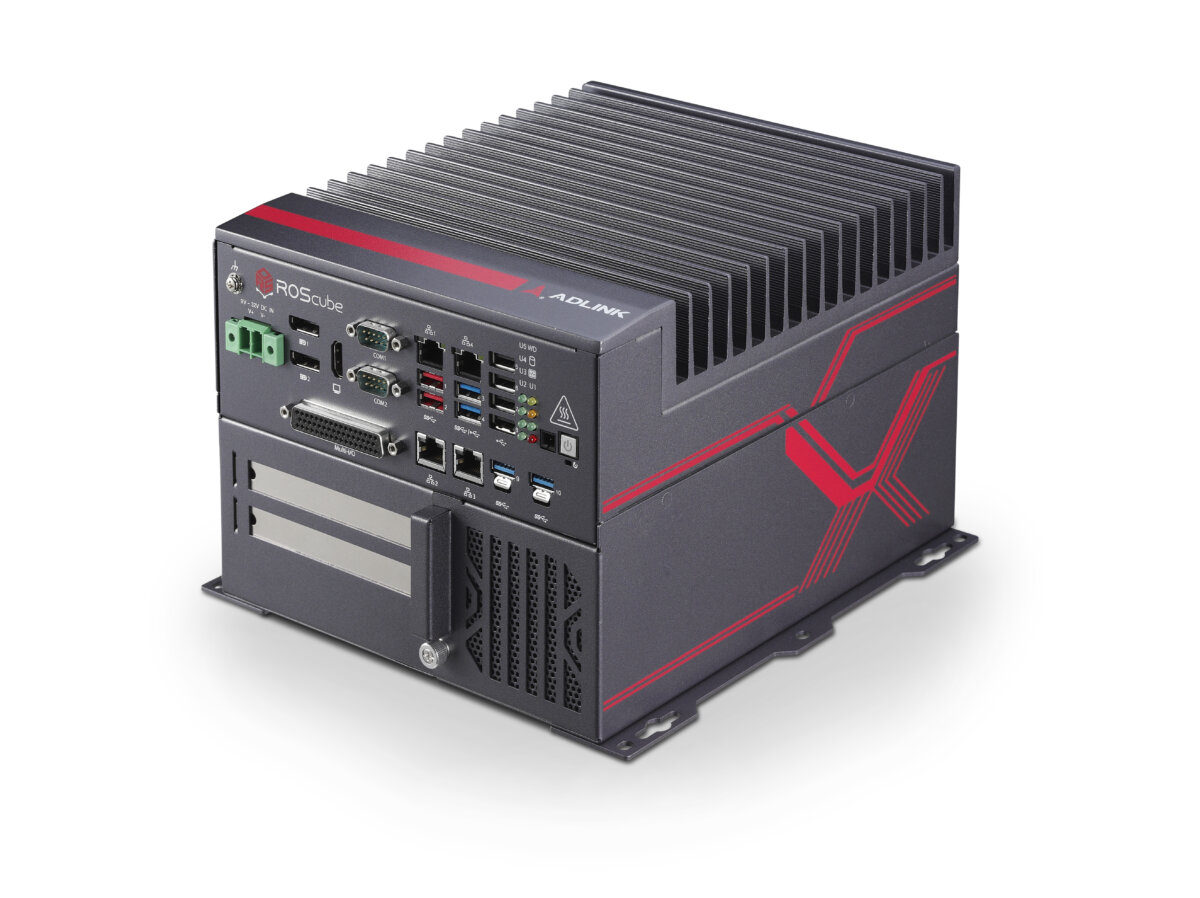
Unser Embedded-Portfolio für die Robotik bietet Lösungen für unterschiedliche Roboterarchitekturen – von etablierten fahrerlosen Transportfahrzeugen bis hin zu flexibleren autonomen mobilen Robotern und vernetzten Mehrrobotersystemen. Ob Sie eine neue Plattform entwickeln oder ein bestehendes Design anpassen: Unser Vertriebsteam hilft Ihnen, sich einen Überblick über die verfügbaren Lösungen zu verschaffen und passende Optionen für Ihre Anforderungen an Datenverarbeitung, Konnektivität, Stromversorgung und Integration zu finden. Bei komplexeren Projekten mit autonomer Navigation, intelligenter Sensordatenverarbeitung, Echtzeitsteuerung oder der Koordination mehrerer Roboter bietet Ihnen unser Technologiezentrum zusätzliche technische Beratung und hilft Ihnen, geeignete Lösungen aus unserem Portfolio zu finden.
Wichtige Auswahlkriterien
-
Rechenleistung und Skalierbarkeit: Wählen Sie Rechenressourcen, die den aktuellen Verarbeitungsbedarf Ihres Roboters abdecken – von einfachen Steuerungsaufgaben bis hin zu anspruchsvoller Sensordatenverarbeitung, Navigation und Umgebungswahrnehmung. Berücksichtigen Sie auch künftige Softwareupdates und zusätzliche Funktionen, damit die Plattform mit Ihrer Anwendung mitwachsen kann.
-
Echtzeitsteuerung und Reaktionsfähigkeit: Robotersysteme müssen häufig mit vorhersehbaren Reaktionszeiten auf Sensorsignale und Steuerbefehle reagieren. Prüfen Sie die Verarbeitungslatenz, die Unterstützung für Echtzeitbetriebssysteme und die Anforderungen Ihrer Bewegungssteuerung oder sicherheitsbezogenen Funktionen. Welche Architektur sich eignet, hängt von den zeitlichen Anforderungen und der erforderlichen Zuverlässigkeit der Anwendung ab.
-
Anbindung von Sensoren und Aktoren: Prüfen Sie, ob die Plattform die Schnittstellen unterstützt, die Ihre Kameras, LiDAR-Sensoren, Encoder, Motoren und weiteren Peripheriegeräte benötigen. Die verfügbaren Ein- und Ausgänge, Kommunikationsbusse und Erweiterungsmöglichkeiten beeinflussen, wie einfach sich Komponenten integrieren lassen und ob das Design spätere Hardwareänderungen zulässt.
-
Autonomie und intelligente Datenverarbeitung: Anwendungen wie AMRs können eine lokale Datenverarbeitung für Navigation, Hinderniserkennung, Kartierung und Umgebungswahrnehmung erfordern. Berücksichtigen Sie die dafür benötigten Rechenressourcen und prüfen Sie, ob eine dedizierte Beschleunigung für KI oder Bildverarbeitung für Ihr Design sinnvoll ist.
-
Kommunikation und Koordination mehrerer Roboter: Vernetzte Robotersysteme müssen gegebenenfalls Statusinformationen austauschen, Arbeitsaufträge empfangen und Abläufe mit anderen Robotern oder einer zentralen Verwaltungssoftware abstimmen. Prüfen Sie die kabelgebundenen und drahtlosen Verbindungsmöglichkeiten, die unterstützten Protokolle, die Netzwerkzuverlässigkeit und die Kommunikationsanforderungen Ihres Einsatzszenarios.
-
Leistungsbedarf, Baugröße und Umgebungsanforderungen: Embedded-Hardware muss in den verfügbaren Bauraum des Roboters passen und innerhalb seines Leistungsbudgets arbeiten. Berücksichtigen Sie Wärmemanagement, Vibrationen, Temperatur, Staub und andere Umgebungsbedingungen – insbesondere bei mobilen Robotern, die in Lagerhallen, in der Landwirtschaft, im Bergbau oder im Freien eingesetzt werden.
-
Integration, Software und Unterstützung über den Produktlebenszyklus: Prüfen Sie die Kompatibilität mit Ihrer vorhandenen Software, Ihren Entwicklungswerkzeugen und Ihrer Systemarchitektur. Dokumentation, Treiberverfügbarkeit, Unterstützung bei der Integration und Aspekte des Produktlebenszyklus können die Entwicklungszeit und die langfristige Wartbarkeit beeinflussen.
Technischer Überblick
Embedded-Lösungen bilden die Grundlage für die Datenverarbeitung und Steuerung eines Robotersystems. Sie vereinen Verarbeitungshardware, Schnittstellen und Software für Aufgaben wie Sensordatenerfassung, Navigation, Bewegungssteuerung, Kommunikation und Entscheidungsfindung in Echtzeit. Je nach Anwendung kommen dabei Embedded-Computer, Prozessormodule, Steuerungsplatinen und Kommunikationstechnologien zum Einsatz, die auf die Rahmenbedingungen einer Roboterplattform ausgelegt sind.
Mit der zunehmenden Komplexität von Robotikanwendungen wird es immer wichtiger, Informationen lokal zu verarbeiten und schnell auf veränderte Bedingungen zu reagieren. AMRs müssen beispielsweise unter Umständen Daten von Kameras, LiDAR-Sensoren, Positionssensoren und anderen Geräten zusammenführen, um sicher und effizient zu navigieren. Bei größeren Installationen kann es außerdem erforderlich sein, dass Roboter Informationen mit Flottenmanagementsystemen austauschen oder ihre Aktivitäten mit anderen Maschinen koordinieren.
Die passende Embedded-Architektur richtet sich nach dem Verarbeitungsbedarf, den Reaktionszeiten, der Leistungsaufnahme, dem verfügbaren Bauraum und den Umgebungsbedingungen der Anwendung. Entwickler müssen außerdem Schnittstellen für Sensoren und Aktoren, Kommunikationsprotokolle, Softwarekompatibilität und langfristige Produktunterstützung berücksichtigen. Wer diese Anforderungen frühzeitig einbezieht, kann die Integration vereinfachen und eine flexiblere Grundlage für künftige Weiterentwicklungen schaffen.
Hinweise zur Integration
Die Auswahl der Embedded-Hardware ist nur ein Teil der Entwicklung eines zuverlässigen Robotersystems. Die Rechnerplattform muss mit Sensoren, Aktoren, Stromversorgung, Kommunikationsnetzwerk und Softwarearchitektur effektiv zusammenarbeiten. Definieren Sie zunächst die Kernfunktionen und den Verarbeitungsbedarf des Roboters. Ermitteln Sie anschließend die erforderlichen Schnittstellen, zeitlichen Vorgaben und Betriebsbedingungen, bevor Sie die Plattform auswählen.
Achten Sie besonders auf das Zusammenspiel zwischen zentraler Datenverarbeitung und verteilter Steuerung. Einige Aufgaben, etwa die hardwarenahe Motorsteuerung, erfordern vorhersehbare Reaktionszeiten direkt an der Hardware. Übergeordnete Navigations- und Planungsaufgaben können dagegen auf einer leistungsfähigeren Rechnerplattform ausgeführt werden. Eine geeignete Aufteilung dieser Aufgaben hilft, Reaktionsfähigkeit, Verarbeitungskapazität und Systemkomplexität aufeinander abzustimmen.
Auch Leistungsaufnahme und Wärmemanagement sind wichtig, insbesondere bei batteriebetriebenen mobilen Robotern. Eine höhere Rechenleistung kann den Leistungsbedarf und die Wärmeentwicklung erhöhen. Prüfen Sie die Plattform deshalb unter realistischen Betriebslasten. Berücksichtigen Sie bei mobilen Einsätzen die Funkabdeckung, Netzwerkunterbrechungen und das gewünschte Verhalten des Roboters, wenn die Kommunikation mit einem Flottenmanagementsystem vorübergehend ausfällt.
Planen Sie auch Softwarewartung, Diagnose und künftige Erweiterungen ein. Klar definierte Schnittstellen zwischen Hardware und Software können die Fehlersuche vereinfachen und die Integration neuer Sensoren oder Funktionen erleichtern, wenn sich die Anwendung weiterentwickelt. Validieren Sie das Gesamtsystem unter repräsentativen Betriebsbedingungen. Beziehen Sie dabei Bewegung, Sensoraktivität, Netzwerklast und die vorgesehene Arbeitsumgebung ein.
Arbeiten Sie an einem komplexeren Design?
Bei der Entwicklung einer anspruchsvollen Roboterplattform gilt es, Rechenleistung, Echtzeitreaktionsfähigkeit, Leistungsaufnahme, Konnektivität und die Integration mehrerer Teilsysteme aufeinander abzustimmen. Wenn Ihr Projekt autonome Navigation, KI-gestützte Umgebungswahrnehmung, koordinierte Roboterflotten oder anspruchsvolle Einsatzbedingungen umfasst, sprechen Sie mit unserem Technologiezentrum. Unser technisches Team hilft Ihnen, Ihre Designanforderungen zu bewerten und passende Embedded-Lösungen aus unserem Portfolio zu finden.
Häufig gestellte Fragen
Fahrerlose Transportfahrzeuge (AGVs) folgen in der Regel vordefinierten Routen oder Leitsystemen. Autonome mobile Roboter (AMRs) nutzen dagegen Sensordaten und die Datenverarbeitung an Bord, um zu navigieren und auf Veränderungen in ihrer Umgebung zu reagieren. Je nach Autonomiegrad und Anwendung benötigen AMRs möglicherweise mehr Rechenleistung für Kartierung, Lokalisierung, Hinderniserkennung und Pfadplanung.
Definieren Sie zunächst die zu bewältigende Rechenlast, die Anforderungen an die Reaktionszeiten, die Schnittstellen für Sensoren und Aktoren, das Leistungsbudget und den verfügbaren Bauraum. Prüfen Sie, ob die Anwendung Echtzeitsteuerung, KI-Beschleunigung, industrielle Bildverarbeitung oder mehrere Kommunikationsschnittstellen erfordert. Auch das thermische Verhalten, die Softwarekompatibilität und die langfristige Produktverfügbarkeit sollten in die Auswahl einfließen.
Echtzeitverarbeitung ermöglicht es einem Roboter, innerhalb vorhersehbarer Zeitgrenzen auf Sensorsignale und Steuerbefehle zu reagieren. Das ist wichtig für die Bewegungssteuerung, koordinierte Bewegungen und zeitkritische Interaktionen mit der Umgebung. Wie deterministisch das System reagieren muss, hängt von der Anwendung ab. Sicherheitskritische Funktionen können separate, entsprechend ausgelegte und validierte Steuerungsmechanismen erfordern.
Prüfen Sie die Schnittstellenkompatibilität, Kommunikationsprotokolle, Datenraten, Latenzen und verfügbaren Ein-/Ausgabekanäle. Kameras, LiDAR, Encoder und Motorsteuerungen können unterschiedliche Anforderungen an Anbindung und Verarbeitung stellen. Berücksichtigen Sie außerdem die Stromversorgung, elektromagnetische Störungen, das Wärmemanagement, mechanische Einschränkungen und die Kommunikation der Hardware mit der Robotersoftware.
Ja. Je nach Hard- und Softwarearchitektur können Embedded-Lösungen Sensorfusion, autonome Navigation, KI-basierte Wahrnehmung und die Kommunikation zwischen mehreren Robotern unterstützen. Anspruchsvollere Anwendungen können eine verteilte Verarbeitung, spezialisierte Beschleuniger, eine zuverlässige Vernetzung und eine präzise abgestimmte Steuerung erfordern. Unser Vertriebsteam hilft Ihnen, geeignete Lösungen aus unserem Portfolio zu finden. Bei komplexen Integrationsanforderungen bietet Ihnen unser Technology Centre zusätzliche technische Beratung.