Robotique
Des solutions de calcul et de commande embarquées pour des systèmes robotiques intelligents, flexibles et autonomes.
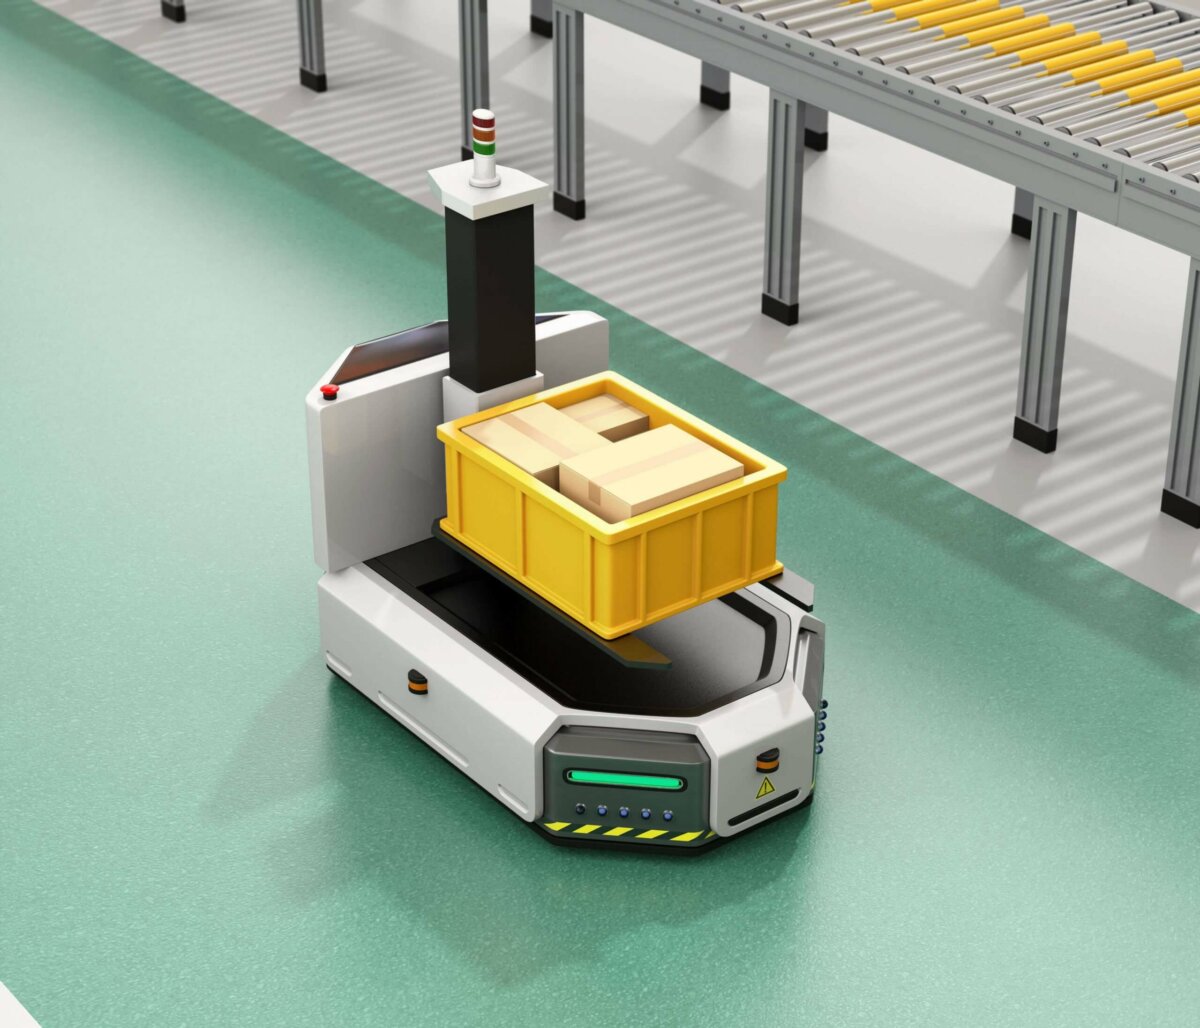
À mesure que la robotique évolue, les technologies embarquées jouent un rôle croissant dans le développement de systèmes capables de fonctionner de manière autonome, de s’adapter à des environnements changeants et d’exécuter des tâches avec davantage de précision. Des véhicules à guidage automatique (AGVs) aux robots mobiles autonomes (AMRs), en passant par les plateformes robotiques collaboratives, les solutions embarquées apportent les capacités de traitement, de connectivité et de commande nécessaires pour concrétiser les applications robotiques modernes.
Face à la demande croissante dans la logistique, la santé, l’agriculture et les mines, les systèmes robotiques ne peuvent plus se contenter de répéter des mouvements prédéfinis. Ils doivent réagir à leur environnement, traiter les données des capteurs et coordonner les tâches de manière fiable. Les plateformes de calcul embarquées aident les développeurs à intégrer cette intelligence dans leurs conceptions, pour des applications qui nécessitent davantage de flexibilité, un fonctionnement autonome et une communication entre plusieurs systèmes robotiques.
Découvrez notre gamme de solutions embarquées pour la robotique et trouvez celles qui répondent à vos besoins de traitement, de commande et d’intégration système.
Vous souhaitez en savoir plus sur cette technologie ? Essayez notre nouveau chatbot !
Pourquoi choisir notre gamme
Notre gamme de solutions embarquées pour la robotique couvre différentes architectures, des véhicules à guidage automatique éprouvés aux robots mobiles autonomes plus flexibles, en passant par les systèmes multirobots connectés. Que vous développiez une nouvelle plateforme ou adaptiez une conception existante, notre équipe commerciale peut vous guider parmi les solutions disponibles et vous aider à identifier celles qui répondent à vos exigences de traitement, de connectivité, d’alimentation et d’intégration. Pour les projets plus complexes faisant appel à la navigation autonome, au traitement intelligent des données des capteurs, à la commande en temps réel ou à la coordination de plusieurs robots, notre centre technique peut vous apporter des conseils techniques complémentaires et vous aider à explorer les solutions adaptées au sein de notre gamme.
Principaux critères de sélection
-
Performances de calcul et évolutivité : Choisissez des ressources de calcul capables de prendre en charge la charge de travail actuelle de votre robot, des fonctions de commande de base aux traitements plus exigeants liés aux capteurs, à la navigation et à la perception. Anticipez les mises à jour logicielles et l’ajout de fonctionnalités pour que la plateforme puisse évoluer avec votre application.
-
Commande en temps réel et réactivité : Les systèmes robotiques doivent souvent réagir de manière prévisible aux données des capteurs et aux instructions de commande. Évaluez la latence de traitement, la prise en charge des systèmes d’exploitation temps réel et les exigences de vos fonctions de commande de mouvement ou de sécurité. L’architecture appropriée dépend des contraintes de temps et de fiabilité de l’application.
-
Connectivité des capteurs et des actionneurs : Vérifiez que la plateforme prend en charge les interfaces nécessaires à vos caméras, lidars, codeurs, moteurs et autres périphériques. Les entrées/sorties disponibles, les bus de communication et les possibilités d’extension peuvent influer sur la facilité d’intégration des composants et sur la capacité du système à prendre en charge de futures modifications matérielles.
-
Autonomie et traitement intelligent : Les applications telles que les robots mobiles autonomes (AMRs) peuvent nécessiter un traitement local pour la navigation, la détection d’obstacles, la cartographie et la perception de l’environnement. Évaluez les ressources de calcul nécessaires à ces tâches, ainsi que l’intérêt d’une accélération dédiée à l’IA ou au traitement de la vision pour votre conception.
-
Communication et coordination multirobot : Les systèmes robotiques connectés peuvent avoir besoin d’échanger des informations d’état, de recevoir des instructions de tâche et de coordonner leurs opérations avec d’autres robots ou un logiciel de gestion centralisée. Évaluez la connectivité filaire et sans fil, les protocoles pris en charge, la fiabilité du réseau et les besoins de communication de votre déploiement.
-
Exigences d’alimentation, d’encombrement et d’environnement : Le matériel embarqué doit tenir dans l’espace disponible du robot et respecter son budget de puissance. Prenez en compte la gestion thermique, les vibrations, la température, la poussière et les autres conditions environnementales, en particulier pour les robots mobiles utilisés dans les entrepôts, l’agriculture, les mines ou en extérieur.
-
Intégration, logiciels et accompagnement sur le cycle de vie : Évaluez la compatibilité avec vos logiciels, vos outils de développement et votre architecture système existants. La documentation, la disponibilité des pilotes, l’assistance à l’intégration et les considérations liées au cycle de vie des produits peuvent toutes influer sur les délais de développement et la maintenabilité à long terme.
Présentation technique
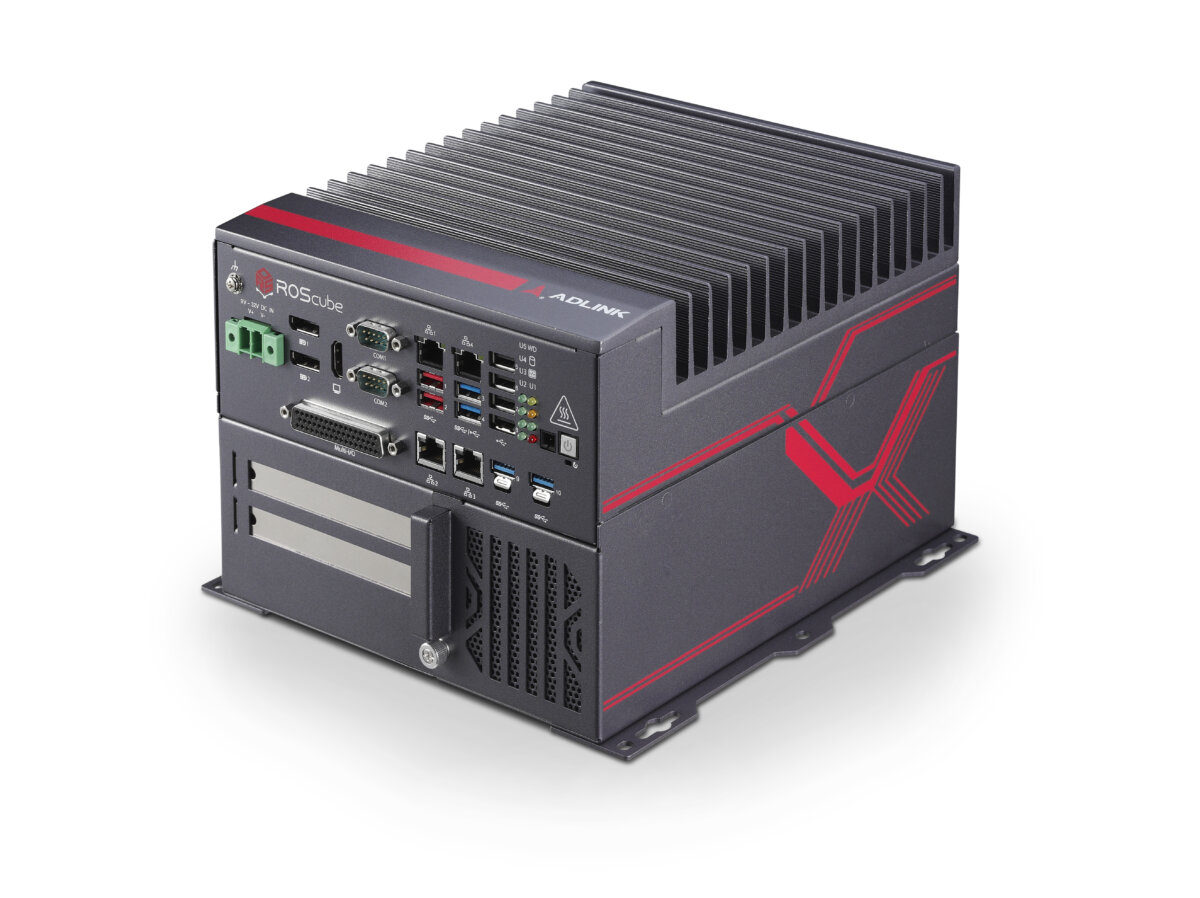
Les solutions embarquées constituent le socle de calcul et de commande d’un système robotique. Elles associent matériel de traitement, interfaces et logiciels pour assurer des tâches telles que l’acquisition des données des capteurs, la navigation, la commande de mouvement, la communication et la prise de décision en temps réel. Selon l’application, elles peuvent faire appel à des ordinateurs embarqués, des modules de traitement, des cartes de commande et des technologies de connectivité conçus pour fonctionner dans les contraintes d’une plateforme robotique.
À mesure que les applications robotiques se complexifient, la capacité à traiter les informations localement et à réagir rapidement aux changements de conditions devient de plus en plus importante. Les robots mobiles autonomes (AMRs), par exemple, peuvent avoir besoin de combiner les données de caméras, de lidars, de capteurs de positionnement et d’autres dispositifs pour se déplacer de manière sûre et efficace. Dans les déploiements à plus grande échelle, les robots peuvent également devoir échanger des informations avec des systèmes de gestion de flotte ou coordonner leurs activités avec d’autres machines.
Le choix de l’architecture embarquée dépend de la charge de calcul de l’application, des temps de réponse, de la consommation électrique, de l’espace disponible et des conditions environnementales. Les développeurs doivent également tenir compte des interfaces des capteurs et des actionneurs, des protocoles de communication, de la compatibilité logicielle et du support produit à long terme. Intégrer ces exigences dès le départ peut simplifier l’intégration et offrir une base plus adaptable pour les développements futurs.
Conseils d’intégration
Le choix du matériel embarqué n’est qu’une étape du développement d’un système robotique fiable. La plateforme de calcul doit fonctionner efficacement avec les capteurs, les actionneurs, l’alimentation, le réseau de communication et l’architecture logicielle. Commencez par définir les fonctions essentielles du robot et ses charges de calcul, puis recensez les interfaces nécessaires, les contraintes temporelles et les conditions de fonctionnement avant de choisir la plateforme.
Accordez une attention particulière à l’articulation entre le traitement centralisé et la commande distribuée. Certaines tâches, comme la commande bas niveau des moteurs, peuvent nécessiter des temps de réponse prévisibles au plus près du matériel, tandis que les fonctions de navigation et de planification de plus haut niveau peuvent s’exécuter sur une plateforme de calcul plus puissante. Une répartition adaptée de ces tâches permet de trouver le bon équilibre entre réactivité, capacité de traitement et complexité du système.
La consommation électrique et la gestion thermique sont également importantes, en particulier pour les robots mobiles alimentés par batterie. Des performances de calcul plus élevées peuvent accroître les besoins en énergie et le dégagement de chaleur : évaluez donc la plateforme avec des charges représentatives de son fonctionnement réel. Pour les déploiements mobiles, prenez en compte la couverture sans fil, les interruptions du réseau et le comportement attendu du robot en cas de perte temporaire de communication avec un système de gestion de flotte.
Enfin, prévoyez la maintenance logicielle, le diagnostic et les futures évolutions. Des interfaces clairement définies entre le matériel et le logiciel peuvent simplifier le dépannage et faciliter l’ajout de nouveaux capteurs ou de nouvelles fonctionnalités à mesure que l’application évolue. Validez le système complet dans des conditions de fonctionnement représentatives, en tenant compte des mouvements, de l’activité des capteurs, de la charge réseau et de l’environnement de travail prévu.
Vous travaillez sur une conception plus complexe ?
Le développement d’une plateforme robotique avancée peut nécessiter de concilier performances de calcul, réactivité en temps réel, consommation électrique, connectivité et intégration de plusieurs sous-systèmes. Si votre projet fait appel à la navigation autonome, à la perception fondée sur l’IA, à des flottes de robots coordonnées ou à des environnements de fonctionnement exigeants, contactez notre centre technique. Notre équipe technique peut vous aider à évaluer les exigences de votre conception et à explorer les solutions embarquées de notre gamme qui y répondent.
Questions fréquentes
Les véhicules à guidage automatique (AGV) suivent généralement des itinéraires prédéfinis ou s’appuient sur des systèmes de guidage, tandis que les robots mobiles autonomes (AMR) utilisent les données de capteurs et le traitement embarqué pour se déplacer et réagir aux évolutions de leur environnement. Selon leur niveau d’autonomie et leur application, les AMR peuvent nécessiter une capacité de calcul supérieure pour la cartographie, la localisation, la détection d’obstacles et la planification de trajectoires.
Commencez par définir la charge de calcul, les exigences de temps de réponse, les interfaces des capteurs et des actionneurs, le budget de puissance et l’espace disponible. Déterminez si l’application nécessite une commande en temps réel, une accélération des traitements d’IA, de la vision industrielle ou plusieurs interfaces de communication. Les performances thermiques, la compatibilité logicielle et la disponibilité à long terme des produits doivent également guider votre choix.
Le traitement en temps réel permet à un robot de réagir aux données des capteurs et aux commandes dans des délais prévisibles. C’est essentiel pour la commande de mouvement, la coordination des mouvements et les interactions avec l’environnement soumises à des contraintes temporelles. Le niveau de déterminisme requis dépend de l’application. Les fonctions critiques pour la sécurité peuvent nécessiter des mécanismes de commande distincts, conçus et validés de manière appropriée.
Vérifiez la compatibilité des interfaces, les protocoles de communication, les débits de données, la latence et les canaux d’entrée/sortie disponibles. Les caméras, les lidars, les codeurs et les contrôleurs de moteurs peuvent avoir des besoins différents en matière de connectivité et de traitement. Tenez également compte de l’alimentation électrique, des interférences électromagnétiques, de la gestion thermique, des contraintes mécaniques et de la manière dont le matériel communiquera avec le logiciel du robot.
Oui. Selon l’architecture matérielle et logicielle, les solutions embarquées peuvent prendre en charge la fusion de données de capteurs, la navigation autonome, la perception fondée sur l’IA et la communication entre plusieurs robots. Les applications plus exigeantes peuvent nécessiter un traitement distribué, des accélérateurs spécialisés, une connectivité réseau fiable et une commande soigneusement coordonnée. Notre équipe commerciale peut vous aider à identifier les solutions adaptées dans notre gamme, tandis que notre centre technologique peut vous apporter des conseils techniques complémentaires pour répondre aux exigences d’intégration complexes.