Robotica
Embedded computer- en besturingsoplossingen voor intelligente, flexibele en autonome robotsystemen.
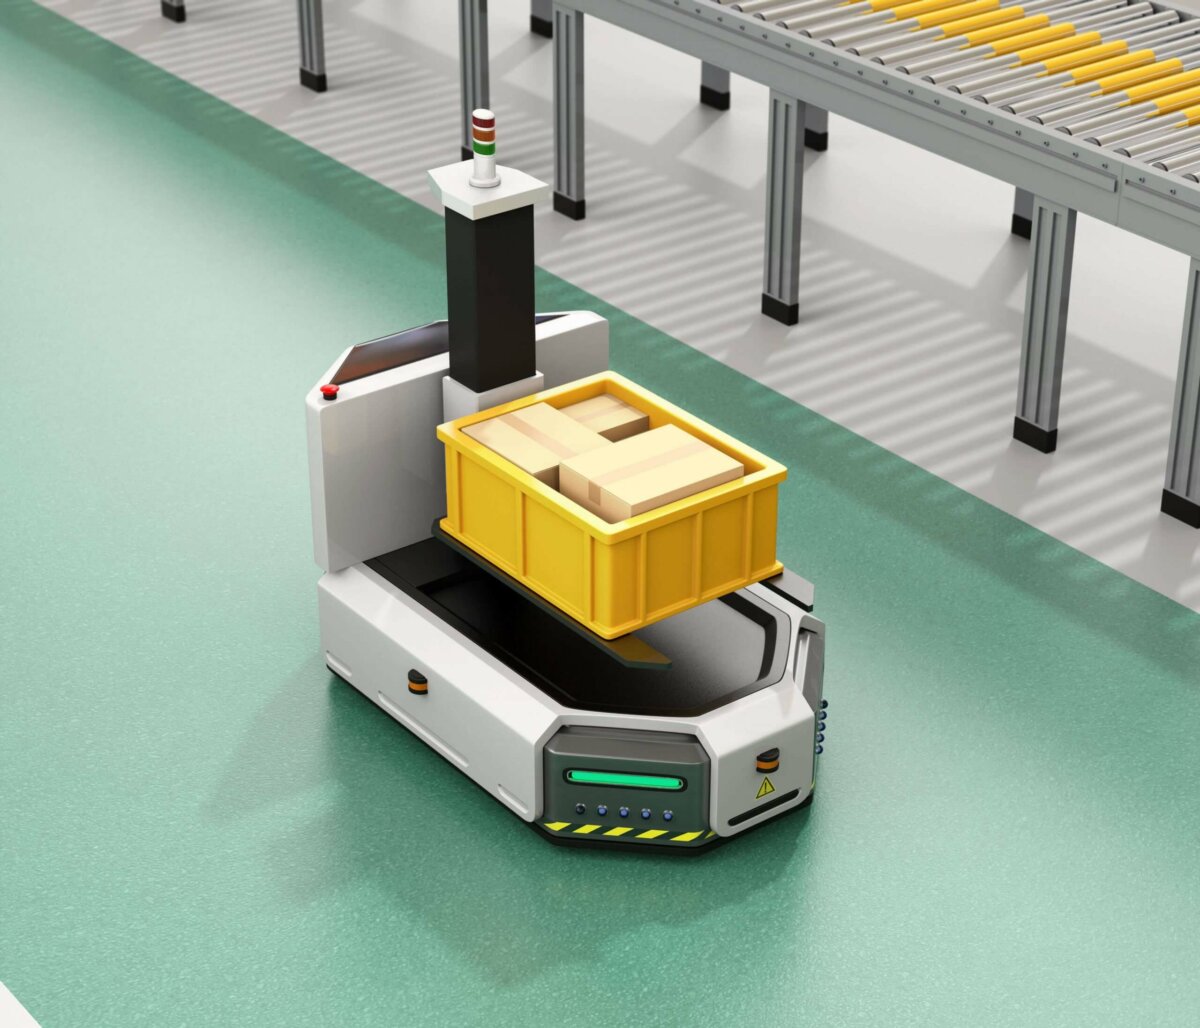
Robotica blijft zich ontwikkelen. Daarbij speelt embedded technologie een steeds belangrijkere rol in systemen die zelfstandig kunnen werken, zich aan veranderende omgevingen aanpassen en taken nauwkeuriger uitvoeren. Van automatisch geleide voertuigen (AGV’s) tot autonome mobiele robots (AMR’s) en collaboratieve robotplatforms: embedded oplossingen bieden de verwerkingscapaciteit, connectiviteit en besturing om moderne roboticatoepassingen te realiseren.
Met de groeiende vraag vanuit de logistiek, gezondheidszorg, landbouw en mijnbouw moeten robotsystemen meer kunnen dan vooraf vastgelegde bewegingen herhalen. Ze moeten op hun omgeving reageren, sensorgegevens verwerken en taken betrouwbaar coördineren. Embedded computerplatforms helpen ontwikkelaars deze intelligentie in hun ontwerpen te integreren. Zo ondersteunen ze toepassingen die meer flexibiliteit, autonome werking en communicatie tussen meerdere robotsystemen vereisen.
Ontdek ons portfolio van embedded oplossingen voor robotica en vind oplossingen die aansluiten op uw eisen voor verwerking, besturing en systeemintegratie.
Wilt u meer weten over deze technologie? Probeer onze nieuwe chatbot!
Waarom ons portfolio bij u past
Ons portfolio van embedded oplossingen voor robotica biedt mogelijkheden voor uiteenlopende robotarchitecturen: van beproefde automatisch geleide voertuigen tot flexibelere autonome mobiele robots en verbonden systemen met meerdere robots. Of u nu een nieuw platform ontwikkelt of een bestaand ontwerp aanpast, ons verkoopteam helpt u de beschikbare oplossingen te verkennen en opties te vinden die aansluiten op uw eisen voor verwerking, connectiviteit, vermogen en integratie. Voor complexere projecten met autonome navigatie, intelligente sensorverwerking, realtimebesturing of coördinatie tussen meerdere robots kan ons Technology Centre aanvullende technische begeleiding bieden en u helpen geschikte oplossingen uit ons portfolio te verkennen.
Belangrijke selectiecriteria
-
Verwerkingsprestaties en schaalbaarheid: Kies een computerplatform dat de huidige werklast van uw robot aankan, van eenvoudige besturingstaken tot veeleisendere sensorverwerking, navigatie en waarneming. Houd rekening met toekomstige software-updates en extra functionaliteit, zodat het platform met uw toepassing kan meegroeien.
-
Realtimebesturing en reactievermogen: Robotsystemen moeten vaak voorspelbaar reageren op sensorsignalen en besturingscommando’s. Beoordeel de verwerkingsvertraging, de ondersteuning voor realtimebesturingssystemen en de eisen van uw bewegingsbesturing of veiligheidsgerelateerde functies. Welke architectuur geschikt is, hangt af van de eisen die de toepassing stelt aan timing en betrouwbaarheid.
-
Aansluitmogelijkheden voor sensoren en actuatoren: Controleer of het platform de interfaces ondersteunt die uw camera’s, lidar, encoders, motoren en andere randapparatuur nodig hebben. De beschikbare I/O, communicatiebussen en uitbreidingsmogelijkheden bepalen mede hoe eenvoudig componenten te integreren zijn en of het ontwerp ruimte biedt voor toekomstige hardwarewijzigingen.
-
Autonomie en intelligente verwerking: Toepassingen zoals AMR’s kunnen lokale verwerking vereisen voor navigatie, obstakeldetectie, het in kaart brengen van de omgeving en omgevingsbewustzijn. Bepaal welke rekencapaciteit deze taken vragen en of specifieke hardwareversnelling voor AI of beeldverwerking voordelen biedt voor uw ontwerp.
-
Communicatie en coördinatie tussen robots: Verbonden robotsystemen moeten mogelijk statusinformatie uitwisselen, taakopdrachten ontvangen en hun werkzaamheden afstemmen met andere robots of centrale beheersoftware. Beoordeel de bekabelde en draadloze verbindingsmogelijkheden, ondersteunde protocollen, netwerkbetrouwbaarheid en communicatievereisten van uw installatie.
-
Vermogen, afmetingen en omgevingseisen: Embedded hardware moet passen in de beschikbare ruimte van de robot en binnen het vermogensbudget werken. Houd rekening met warmtebeheer, trillingen, temperatuur, stof en andere omgevingsomstandigheden, vooral bij mobiele robots die worden ingezet in magazijnen, de landbouw, de mijnbouw of buitenomgevingen.
-
Integratie, software en ondersteuning gedurende de levenscyclus: Beoordeel de compatibiliteit met uw bestaande software, ontwikkeltools en systeemarchitectuur. Documentatie, de beschikbaarheid van stuurprogramma’s, ondersteuning bij integratie en de productlevenscyclus kunnen allemaal invloed hebben op de ontwikkeltijd en de onderhoudbaarheid op lange termijn.
Technisch overzicht
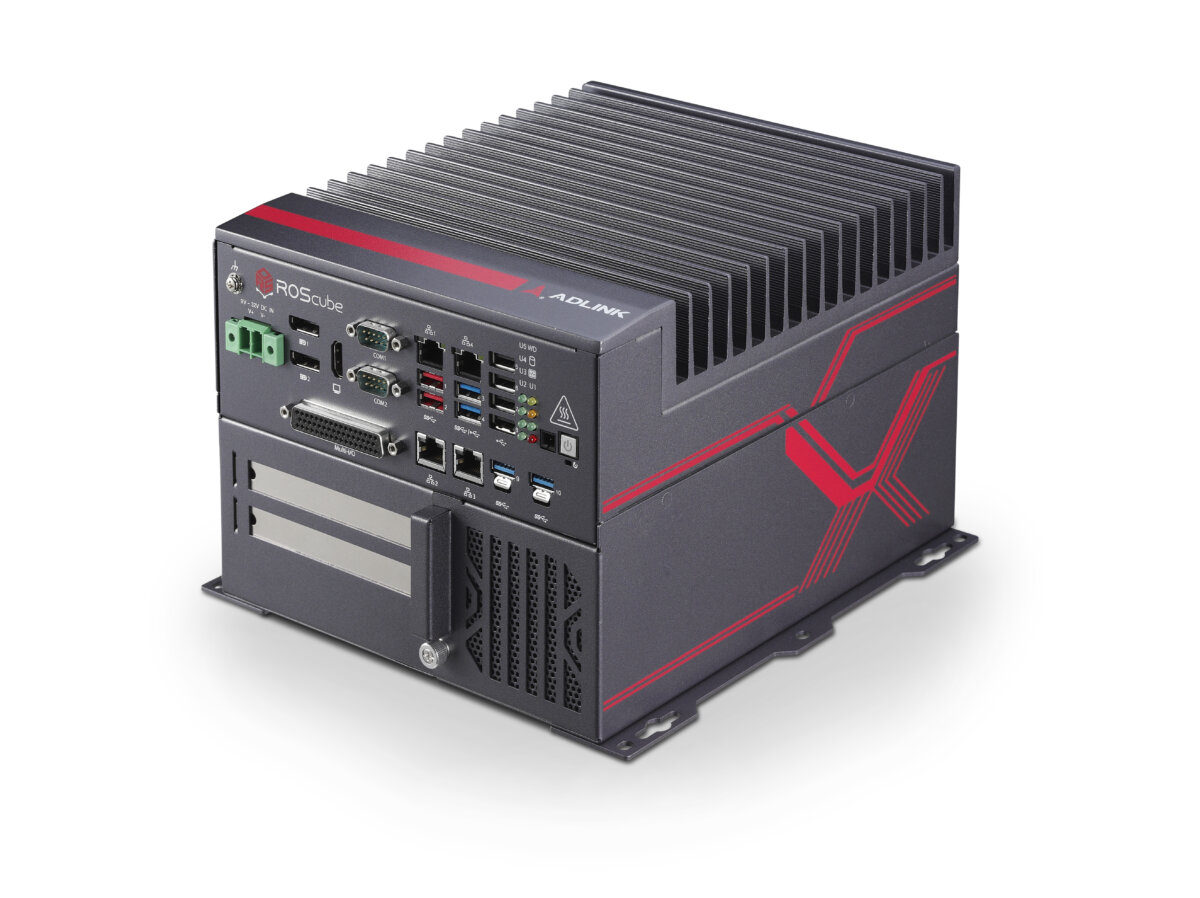
Embedded oplossingen vormen de basis voor de rekenkracht en besturing van een robotsysteem. Ze combineren verwerkingshardware, interfaces en software voor taken zoals het verzamelen van sensorgegevens, navigatie, bewegingsbesturing, communicatie en realtimebesluitvorming. Afhankelijk van de toepassing kan het gaan om embedded computers, verwerkingsmodules, besturingsprintplaten en verbindingstechnologieën die zijn ontworpen om binnen de beperkingen van een robotplatform te functioneren.
Naarmate roboticatoepassingen complexer worden, wordt het steeds belangrijker om informatie lokaal te verwerken en snel op veranderende omstandigheden te reageren. AMR’s moeten bijvoorbeeld mogelijk gegevens van camera’s, lidar, positiesensoren en andere apparaten combineren om veilig en efficiënt te navigeren. Bij grootschaligere inzet moeten robots mogelijk ook informatie uitwisselen met vlootbeheersystemen of hun activiteiten afstemmen met andere machines.
De juiste embedded architectuur hangt af van de verwerkingsbelasting, responstijden, het energieverbruik, de beschikbare ruimte en de omgevingsomstandigheden van de toepassing. Ontwikkelaars moeten ook rekening houden met interfaces voor sensoren en actuatoren, communicatieprotocollen, softwarecompatibiliteit en langdurige productondersteuning. Door deze eisen vroeg in het traject mee te nemen, kunt u de integratie vereenvoudigen en een flexibelere basis leggen voor toekomstige ontwikkeling.
Aandachtspunten bij integratie
De keuze van embedded hardware is slechts één onderdeel van de ontwikkeling van een betrouwbaar robotsysteem. Het computerplatform moet goed samenwerken met de sensoren, actuatoren, voeding, het communicatienetwerk en de softwarearchitectuur. Definieer eerst de kernfuncties en verwerkingstaken van de robot. Breng vervolgens de vereiste interfaces, tijdslimieten en bedrijfsomstandigheden in kaart voordat u het platform kiest.
Besteed vooral aandacht aan de verhouding tussen centrale verwerking en gedistribueerde besturing. Sommige taken, zoals de directe aansturing van motoren, vereisen mogelijk voorspelbare responstijden dicht bij de hardware. Navigatie en planning op een hoger niveau kunnen daarentegen op een krachtiger computerplatform draaien. Door deze taken op de juiste manier te verdelen, kunt u reactievermogen, verwerkingscapaciteit en systeemcomplexiteit met elkaar in balans brengen.
Ook energieverbruik en warmtebeheer zijn belangrijk, vooral bij mobiele robots die op accu’s werken. Hogere verwerkingsprestaties kunnen de vermogensvraag en warmteproductie verhogen. Beoordeel het platform daarom onder realistische bedrijfsbelasting. Houd bij mobiele toepassingen rekening met draadloze dekking, netwerkonderbrekingen en het gewenste gedrag van de robot als de communicatie met een vlootbeheersysteem tijdelijk wegvalt.
Plan tot slot ook softwareonderhoud, diagnostiek en toekomstige upgrades. Duidelijke interfaces tussen hardware en software maken het eenvoudiger om storingen op te sporen en nieuwe sensoren of functies toe te voegen naarmate de toepassing zich verder ontwikkelt. Valideer het volledige systeem onder representatieve bedrijfsomstandigheden, met aandacht voor beweging, sensoractiviteit, netwerkbelasting en de verwachte werkomgeving.
Werkt u aan een complexer ontwerp?
Bij de ontwikkeling van een geavanceerd robotplatform moet u mogelijk verwerkingsprestaties, realtimereactievermogen, energieverbruik, connectiviteit en de integratie van meerdere subsystemen op elkaar afstemmen. Werkt u aan een project met autonome navigatie, AI-ondersteunde waarneming, gecoördineerde robotvloten of veeleisende bedrijfsomstandigheden? Neem dan contact op met ons Technology Centre. Ons technische team helpt u uw ontwerpeisen te beoordelen en geschikte embedded oplossingen uit ons portfolio te verkennen.
Veelgestelde vragen
Automatisch geleide voertuigen (AGV’s) volgen doorgaans vooraf vastgelegde routes of geleidingssystemen. Autonome mobiele robots (AMR’s) gebruiken daarentegen sensorgegevens en verwerking aan boord om te navigeren en op veranderingen in hun omgeving te reageren. Afhankelijk van hun autonomieniveau en toepassing kunnen AMR’s meer rekencapaciteit nodig hebben om de omgeving in kaart te brengen, hun positie te bepalen, obstakels te detecteren en routes te plannen.
Bepaal eerst de verwerkingstaken, de vereiste responstijden, de interfaces voor sensoren en actuatoren, het beschikbare vermogensbudget en de beschikbare ruimte. Ga na of de toepassing realtime besturing, AI-versnelling, machinevisie of meerdere communicatie-interfaces vereist. Neem ook de thermische prestaties, softwarecompatibiliteit en productbeschikbaarheid op lange termijn mee in uw keuze.
Realtime verwerking helpt een robot om binnen voorspelbare tijdslimieten op sensorsignalen en besturingscommando’s te reageren. Dit is belangrijk voor bewegingsbesturing, gecoördineerde bewegingen en tijdkritische interacties met de omgeving. De vereiste mate van determinisme hangt af van de toepassing. Voor veiligheidskritische functies kunnen afzonderlijke, passend ontworpen en gevalideerde besturingsmechanismen nodig zijn.
Controleer de compatibiliteit van interfaces, communicatieprotocollen, datasnelheden, latentie en beschikbare in- en uitgangskanalen. Camera’s, LiDAR, encoders en motorregelaars kunnen verschillende eisen stellen aan connectiviteit en verwerking. Houd ook rekening met de stroomvoorziening, elektromagnetische interferentie, thermisch beheer, mechanische beperkingen en de manier waarop de hardware met de software van de robot communiceert.
Ja. Afhankelijk van de hardware- en softwarearchitectuur kunnen embedded oplossingen sensorfusie, autonome navigatie, AI-gebaseerde waarneming en communicatie tussen meerdere robots ondersteunen. Veeleisendere toepassingen kunnen gedistribueerde verwerking, gespecialiseerde accelerators, betrouwbare netwerkverbindingen en nauwkeurig gecoördineerde besturing vereisen. Ons verkoopteam helpt u geschikte opties uit ons portfolio te vinden. Voor complexe integratievereisten biedt ons Technology Centre aanvullende technische begeleiding.