CMS300 : capteur combiné MEMS monoaxe (dans le plan)
- Technologie
- Accéléromètres et capteurs d'inclinaison
- Partner
- Silicon Sensing
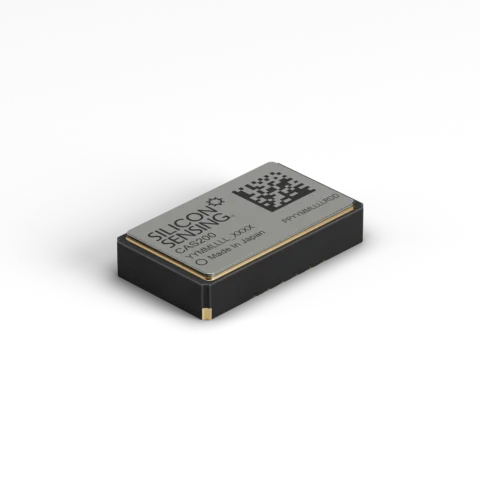
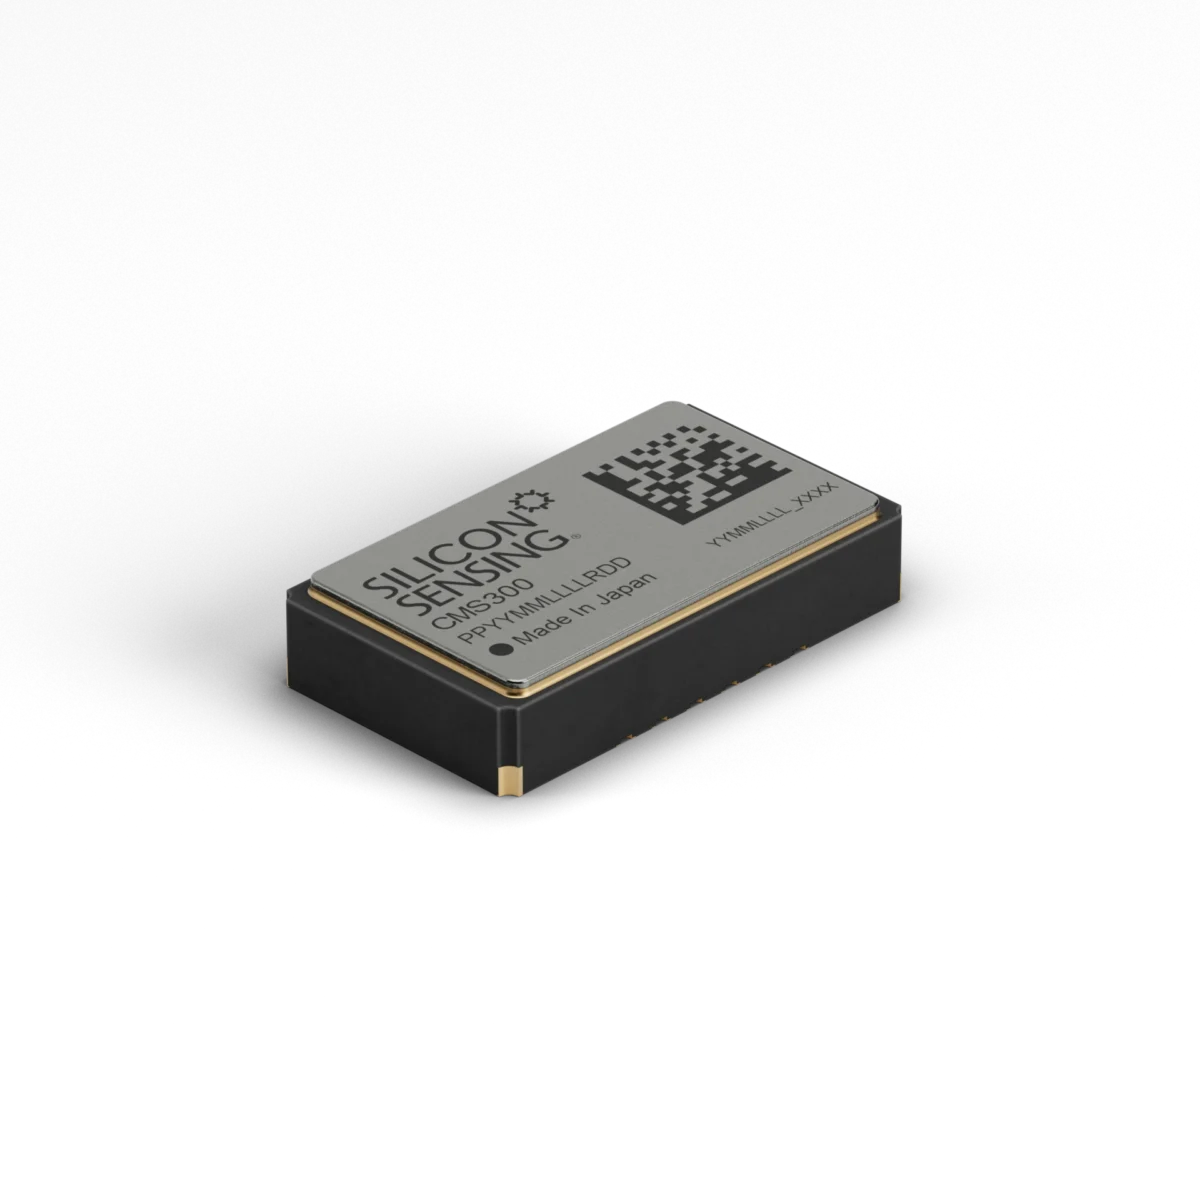
Le capteur combiné MEMS CMS300 réunit un gyroscope monoaxe à anneau vibrant, un accéléromètre capacitif à deux axes et un ASIC de commande dédié dans un seul boîtier pour montage en surface. Monté à plat sur la carte électronique assemblée (PCBA), il mesure la vitesse angulaire autour de l’axe Z perpendiculaire à la carte et l’accélération linéaire selon les axes X et Y situés dans son plan. Les ingénieurs peuvent configurer indépendamment la plage de mesure et la bande passante de chacune des trois voies de mesure en fonction du profil de mouvement attendu. Les mesures du capteur, les données de température, les informations d’état et les résultats de l’autotest sont transmis via une interface SPI à quatre fils en mode 0.
Le composant fonctionne sous une tension d’alimentation de 2,7 V à 3,6 V et offre l’ensemble des performances spécifiées entre 3,15 V et 3,45 V. Son boîtier LCC en céramique hermétiquement scellé et sa plage de fonctionnement de −40 °C à +125 °C permettent de l’utiliser dans des conditions exigeantes de température et de vibrations. Ses applications comprennent les systèmes de référence d’attitude et de cap, les centrales de mesure inertielle, la navigation, la mise à niveau, la mesure d’inclinaison, la robotique et le contrôle industriel.
Caractéristiques de la gamme
Un aperçu général de ce que cette gamme offre
- Gyroscope monoaxe et accéléromètre à deux axes : Mesure trois voies inertielles dans un seul boîtier.
- Configuration de montage à plat : Mesure la vitesse angulaire sur l’axe Z perpendiculaire à la carte et l’accélération sur les axes X/Y parallèles à celle-ci.
- Plages de vitesse angulaire sélectionnables : Propose des réglages de ±150 °/s et ±300 °/s pour s’adapter à la vitesse de rotation attendue.
- Plages d’accélération sélectionnables : Offre une plage de ±2,5 g pour une résolution adaptée aux faibles accélérations ou de ±10 g pour mesurer des accélérations plus élevées.
- Configuration indépendante des voies : Permet de sélectionner séparément la plage de mesure et la bande passante de chaque axe de mesure.
- Bandes passantes du gyroscope sélectionnables : Propose des valeurs nominales de 45, 55, 90 ou 110 Hz.
- Bandes passantes de l’accéléromètre sélectionnables : Propose des valeurs nominales de 45, 62, 95 ou 190 Hz.
- Interface SPI à quatre fils en mode 0 : Assure une communication numérique directe avec les processeurs embarqués.
- Autotest intégré et transmission des informations d’état : Permet les vérifications au démarrage et le diagnostic au niveau du système.
- Mesure de température intégrée : Fournit les données de température nécessaires aux routines de surveillance et de compensation.
- Boîtier LCC en céramique hermétique : Protège les structures de détection MEMS des agressions extérieures.
- Courant de fonctionnement de 8 mA maximum : Limite la consommation du capteur dans les systèmes embarqués à faible consommation.
- Fonctionnement de −40 °C à +125 °C : Convient aux équipements exposés à une large plage de températures ambiantes.
- Conforme à la directive RoHS : Répond aux exigences de restriction des substances dangereuses dans les assemblages électroniques.
Qu’est-ce qu’il y a dans cette gamme ?
Toutes les variantes de la gamme et une comparaison de ce qu’elles offrent
Sauf indication contraire, les valeurs de performance s’appliquent à +25 °C avec une tension d’alimentation de 3,15 V à 3,45 V. Les valeurs du gyroscope données sur la plage de température se rapportent à l’intervalle de −40 °C à +125 °C, sauf si un autre intervalle est précisé.
Caractéristiques techniques
| Catégorie | Paramètre | Minimum | Valeur typique | Maximum ou options | Conditions ou remarques |
|---|---|---|---|---|---|
Configuration | Voies de mesure | — | 1 axe de mesure de vitesse angulaire et 2 axes de mesure d’accélération | — | Vitesse angulaire autour de l’axe Z ; accélération selon les axes X/Y |
Configuration | Orientation des axes | — | Axe Z perpendiculaire à la PCBA ; axes X/Y parallèles à la PCBA | — | Montage à plat, dans le plan de la carte |
Caractéristiques physiques | Boîtier | — | LCC en céramique hermétiquement scellé | — | Conception pour montage en surface |
Caractéristiques physiques | Dimensions | — | 10,4 × 6,0 × 2,2 mm | — | Dimensions hors tout du boîtier |
Caractéristiques physiques | Masse | — | 0,4 g | — | Capteur seul |
Caractéristiques physiques | Défaut d’alignement du gyroscope et de l’accéléromètre | — | — | ±1,5 % | Par rapport aux références de montage du boîtier |
Gyroscope | Plage de vitesse angulaire | — | — | ±150 °/s ou ±300 °/s | Sélectionnable par l’utilisateur |
Gyroscope | Résolution | — | 0,005 °/s à ±150 °/s ; 0,01 °/s à ±300 °/s | 0,05 °/s | Sortie numérique |
Gyroscope | Facteur d’échelle SPI | — | 204,8 lsb/(°/s) à ±150 °/s ; 102,4 lsb/(°/s) à ±300 °/s | — | Selon la plage sélectionnée |
Gyroscope | Marche aléatoire angulaire | — | 0,40 °/√h | — | — |
Gyroscope | Instabilité du biais | — | 10 °/h | — | — |
Gyroscope | Variation du facteur d’échelle en fonction de la température | — | < ±1 % | ±2,0 % | — |
Gyroscope | Variation du biais en fonction de la température | — | ±1,0 °/s | ±1,75 °/s | — |
Gyroscope | Répétabilité du biais à la mise sous tension | — | ±0,03 °/s | ±0,15 °/s | Température ambiante constante |
Gyroscope | Bruit | — | 0,06 °/s RMS | 0,1 °/s RMS | Mesuré jusqu’à 45 Hz |
Gyroscope | Bande passante nominale | — | 45, 55, 90 ou 110 Hz | — | −3 dB, réponse du second ordre ; sélectionnable par l’utilisateur |
Gyroscope | Résonance mécanique | — | 22 kHz | — | Résonance de fonctionnement |
Accéléromètre | Plage de mesure | — | — | ±2,5 g ou ±10 g | Sélectionnable indépendamment pour chaque axe |
Accéléromètre | Résolution | — | 0,079 mg à ±2,5 g ; 0,313 mg à ±10 g | 1 mg | Sortie numérique |
Accéléromètre | Facteur d’échelle SPI | — | 12 800 lsb/g à ±2,5 g ; 3 200 lsb/g à ±10 g | — | Selon la plage de mesure |
Accéléromètre | Marche aléatoire en vitesse | — | <0,05 m/s/√h | — | — |
Accéléromètre | Instabilité du biais | — | <0,05 mg | — | — |
Accéléromètre | Variation du facteur d’échelle en fonction de la température | — | ±1 % | ±2,5 % | — |
Accéléromètre | Orthogonalité | — | ±0,1° | — | Alignement relatif des axes d’accélération |
Accéléromètre | Bruit | — | 1 mg RMS | 2 mg RMS | Mesuré sur une bande passante de 45 Hz |
Accéléromètre | Bande passante nominale | — | 45, 62, 95 ou 190 Hz | — | −3 dB, réponse du second ordre ; sélectionnable par l’utilisateur |
Accéléromètre | Résonance mécanique | — | 2,9 kHz | — | Résonance du MEMS |
Accéléromètre | Biais à la mise sous tension | — | — | ±30 mg à ±2,5 g ; ±75 mg à ±10 g | À 25 ±5 °C |
Accéléromètre | Dérive du biais après la mise sous tension | — | — | ±10 mg | Pendant une heure à température constante |
Capteur de température | Facteur d’échelle | 10,67 lsb/°C | 11 lsb/°C | 11,33 lsb/°C | — |
Démarrage | Délai avant d’atteindre les performances nominales | — | 150 ms | 300 ms | — |
Autotest intégré | Réponse du gyroscope à 25 °C | +54 °/s à ±150 °/s ; +90 °/s à ±300 °/s | +64 °/s à ±150 °/s ; +107 °/s à ±300 °/s | +74 °/s à ±150 °/s ; +125 °/s à ±300 °/s | Autotest intégré déclenché sur commande |
Autotest intégré | Réponse de l’accéléromètre à 25 °C | +1,0 g à ±2,5 g ; +4,7 g à ±10 g | +1,25 g à ±2,5 g ; +6,2 g à ±10 g | +1,50 g à ±2,5 g ; +7,7 g à ±10 g | Autotest intégré déclenché sur commande |
Conditions environnementales | Température de fonctionnement | -40 °C | — | +125 °C | — |
Conditions environnementales | Température de stockage | -55 °C | — | +150 °C | — |
Conditions environnementales | Humidité | — | — | 90 % HR | Sans condensation |
Caractéristiques électriques | Tension d’alimentation de fonctionnement | 2,7 V | 3,3 V | 3,6 V | — |
Caractéristiques électriques | Tension d’alimentation garantissant toutes les performances spécifiées | 3,15 V | 3,3 V | 3,45 V | — |
Caractéristiques électriques | Courant au démarrage et en fonctionnement | — | — | 8 mA | La valeur au démarrage exclut le courant de charge des condensateurs de découplage externes |
Caractéristiques électriques | Puissance | — | 0,024 W | — | Données typiques |
Interface | Type | — | SPI à quatre fils, mode 0 | — | Le capteur fonctionne en tant qu’esclave SPI |
Interface | Longueur des messages | — | 32 bits | — | Quatre octets par message |
Interface | Fréquence des messages | 1 Hz | 1 kHz | 10 kHz | — |
Interface | Fréquence d’horloge SPI | 100 kHz | 1 MHz | 7 MHz | — |
Valeur limite absolue | Accélération linéaire sous tension | — | — | 1 000 g, impulsion demi-sinusoïdale de 1 ms | Tous les axes |
Valeur limite absolue | Accélération linéaire hors tension | — | — | 10 000 g, 0,5 ms | Tous les axes |
Valeur limite absolue | Choc en fonctionnement | — | — | 95 g, impulsion demi-sinusoïdale de 6 ms | Tous les axes |
Valeur limite absolue | Protection contre les décharges électrostatiques | — | — | 2 kV HBM ; 250 V CDM | — |
Durée de vie | Hors tension | 15 ans | — | — | — |
Durée de vie | Sous tension | 12 000 heures | — | — | — |
Conditionnement | Quantité par bobine | — | — | 1 500 unités | Conditionnement en bande sur bobine |
Conformité | Substances soumises à restrictions | — | Conforme à la directive RoHS | — | — |
Options de commande et de configuration
| Produit ou variante | Configuration | Axe de mesure de vitesse angulaire par rapport à la carte assemblée | Axes de mesure d’accélération par rapport à la carte assemblée | Plage de vitesse angulaire sélectionnable | Plage d’accélération sélectionnable | Dimensions hors tout | Tension d’alimentation |
|---|---|---|---|---|---|---|---|
CMS300 | Capteur à plat, dans le plan de la carte | Axe Z perpendiculaire | Axes X et Y parallèles | ±150 °/s ou ±300 °/s | ±2,5 g ou ±10 g | 10,4 × 6,0 × 2,2 mm | 2,7–3,6 V |
CMS390 | Capteur orthogonal | Axe Z parallèle | Axe X parallèle et axe Y perpendiculaire | ±150 °/s ou ±300 °/s | ±2,5 g ou ±10 g | 10,4 × 2,7 × 6,7 mm | 2,7–3,6 V |
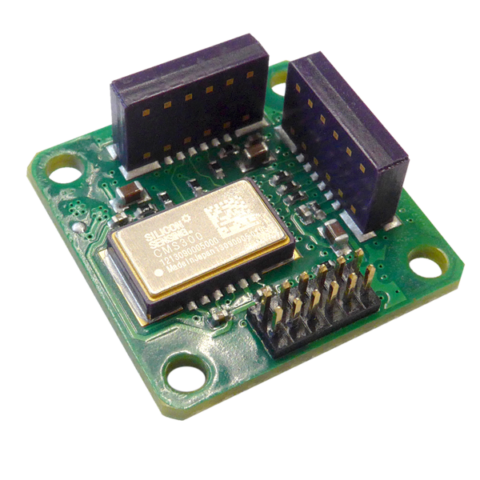
CMS300-EVB / CMS300-02-0302 EVB | Carte d’évaluation CMS300 avec capteur | Axe Z perpendiculaire | X et Y parallèles | ±150 °/s ou ±300 °/s | ±2,5 g ou ±10 g | 34 × 26 × 4 mm | 2,7–3,6 V |
CMS390-EVB / CMS390-02-0305 EVB | Carte d’évaluation CMS390 avec capteur | Axe Z parallèle | Axe X parallèle et axe Y perpendiculaire | ±150 °/s ou ±300 °/s | ±2,5 g ou ±10 g | 34 × 26 × 8,5 mm | 2,7–3,6 V |
Les références des cartes d’évaluation comprennent des identifiants abrégés et des codes de commande complets. Vérifiez le code requis avant de passer commande.
FAQs
pour CMS300 : capteur combiné MEMS monoaxe (dans le plan)
Le CMS300 mesure la vitesse angulaire autour de l’axe Z, perpendiculaire à la carte électronique sur laquelle il est monté, tandis que les axes X et Y de son accéléromètre restent parallèles à la carte. Cette disposition permet de réunir une voie de mesure de rotation et deux voies de mesure d’accélération linéaire dans un seul composant monté en surface. Un seul CMS300 ne mesure pas la vitesse angulaire autour des trois axes de rotation : la conception d’un gyroscope multiaxe nécessite donc des capteurs supplémentaires ou une configuration orthogonale complémentaire. Sur le CMS390 de la même famille, le boîtier est orienté différemment, de sorte que l’axe de mesure de vitesse angulaire est parallèle à la carte. Les ingénieurs doivent donc choisir l’orientation du boîtier en fonction des axes requis par le système avant de finaliser le routage du circuit imprimé.
Choisissez la plage la plus faible qui couvre les mouvements maximaux prévus pour l’application, en tenant compte des conditions transitoires et d’une marge de conception. À ±150 °/s, le gyroscope offre une résolution nominale de 0,005 °/s et une sensibilité de 204,8 lsb/(°/s), contre 0,01 °/s et 102,4 lsb/(°/s) à ±300 °/s. La plage de ±2,5 g de l’accéléromètre offre une résolution de 0,079 mg et une sensibilité de 12 800 lsb/g, contre 0,313 mg et 3 200 lsb/g pour la plage de ±10 g. Les bandes passantes disponibles sont de 45, 55, 90 et 110 Hz pour le gyroscope, et de 45, 62, 95 et 190 Hz pour l’accéléromètre. Le réglage indépendant des canaux permet d’équilibrer le bruit, le temps de réponse et la marge de surcharge séparément pour chaque axe de mesure.
Le CMS300 fonctionne sous une tension de 2,7 V à 3,6 V, mais les performances spécifiées sont définies sur une plage plus étroite, de 3,15 V à 3,45 V. Son courant de fonctionnement et son courant de démarrage sont limités à 8 mA, hors courant de charge initial des condensateurs de découplage externes. La communication repose sur une liaison SPI à quatre fils en mode 0, avec des messages de 32 bits, une fréquence de transmission des messages de 1 Hz à 10 kHz et une fréquence d’horloge de 100 kHz à 7 MHz. L’alimentation nécessite un condensateur de découplage local de 100 nF et un condensateur réservoir de 10 µF placé à proximité, ainsi qu’un condensateur supplémentaire de 100 nF pour la référence interne. Ces limites doivent être prises en compte dans la conception du système, notamment pour les temporisations du processeur, l’intégrité de l’alimentation et le démarrage, plutôt que d’être considérées comme des valeurs nominales interchangeables.
Le composant fonctionne de -40 °C à +125 °C, mais chaque spécification de dérive doit être vérifiée en fonction de l’intervalle de température indiqué. La variation du biais du gyroscope en fonction de la température est généralement de ±1,0 °/s et ne dépasse pas ±1,75 °/s. La variation de son facteur d’échelle est généralement inférieure à ±1 %, avec un maximum de ±2,0 %. Pour l’accéléromètre, la variation du facteur d’échelle est généralement de ±1 % et peut atteindre ±2,5 % ; le comportement du biais dépend également de la plage sélectionnée, ±2,5 g ou ±10 g. Les valeurs publiées de variation du biais d’accélération, de ±30 mg et jusqu’à ±75 mg, sont spécifiées de -40 °C à +85 °C, et non sur l’ensemble de la plage de fonctionnement. Les conceptions qui exigent une meilleure précision absolue doivent donc intégrer un étalonnage tenant compte de la température ou une compensation au niveau du système.
Le boîtier LCC en céramique de 10,4 × 6,0 × 2,2 mm est conçu pour un montage en surface classique. Le défaut d’alignement maximal du gyroscope et de l’accéléromètre par rapport au boîtier est spécifié à ±1,5 %. Les pistes de signal ou d’alimentation passant sous l’accéléromètre capacitif peuvent décaler le biais d’accélération ; il convient donc, dans la mesure du possible, de laisser libre la zone située sous le boîtier. Si ce routage ne peut être évité, le décalage qui en résulte peut être caractérisé et corrigé au niveau du système. Les plages de fixation centrales et latérales assurent le maintien mécanique et doivent être soudées à des plages du circuit imprimé isolées électriquement. Un placement contrôlé standard suffit généralement, mais les applications soumises à des exigences d’alignement plus strictes doivent prévoir un étalonnage de la carte assemblée pour corriger l’erreur résiduelle entre axes.
L’autotest déclenché sur commande applique des décalages définis aux sorties de vitesse angulaire et d’accélération, tout en modifiant les indications d’état BIT. À 25 °C, la réponse nominale du gyroscope est de +64 °/s sur la plage de ±150 °/s et de +107 °/s sur la plage de ±300 °/s. La réponse nominale en accélération est de +1,25 g ou de +6,2 g selon la plage. La variation de ces réponses en fonction de la température est encadrée par des limites distinctes, ce qui permet au micrologiciel d’utiliser des fenêtres d’acceptation propres à chaque plage plutôt qu’un seuil fixe unique. La broche de sortie BIT et les messages d’état SPI permettent d’identifier les défauts internes, les commandes non valides, les erreurs d’horloge SPI et les erreurs de mémoire non volatile (NVM). En pratique, les contrôles doivent être exécutés au démarrage et à intervalles contrôlés, lorsque le décalage temporaire introduit par le test ne risque pas de perturber les fonctions de commande normales.
Le nettoyage par ultrasons est à proscrire, car l’énergie acoustique peut exciter la structure MEMS à sa fréquence de résonance propre ou à une fréquence proche. L’assemblage doit respecter le profil de refusion défini et la disposition spécifiée des plages de soudure, sans estimer les paramètres du procédé à partir des dessins du boîtier ou du profil. Le boîtier céramique hermétique est conçu pour fonctionner jusqu’à 90 % d’humidité relative, sans condensation. Les limites mécaniques comprennent une tenue aux chocs de 95 g en fonctionnement pour une impulsion demi-sinusoïdale de 6 ms, et de 10 000 g hors tension pendant 0,5 ms. La protection contre les décharges électrostatiques est spécifiée à 2 kV selon le modèle HBM et à 250 V selon le modèle CDM. Pour l’assemblage en série, le composant est disponible en bande sur bobine, à raison de 1 500 unités maximum par bobine.