Capteur combiné à montage orthogonal de la série CMS390
- Technologie
- Accéléromètres et capteurs d'inclinaison
- Partner
- Silicon Sensing
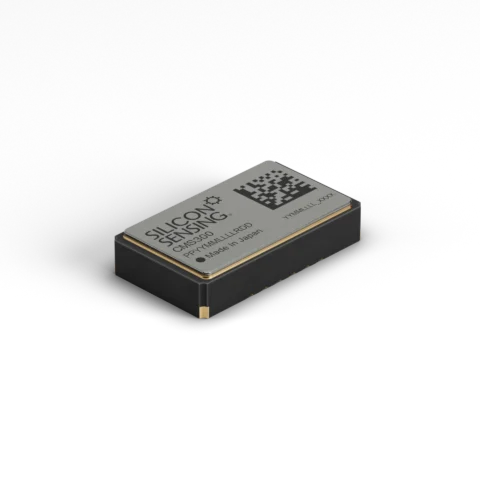
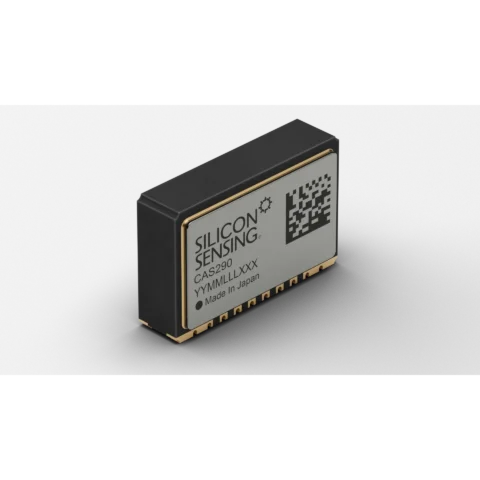
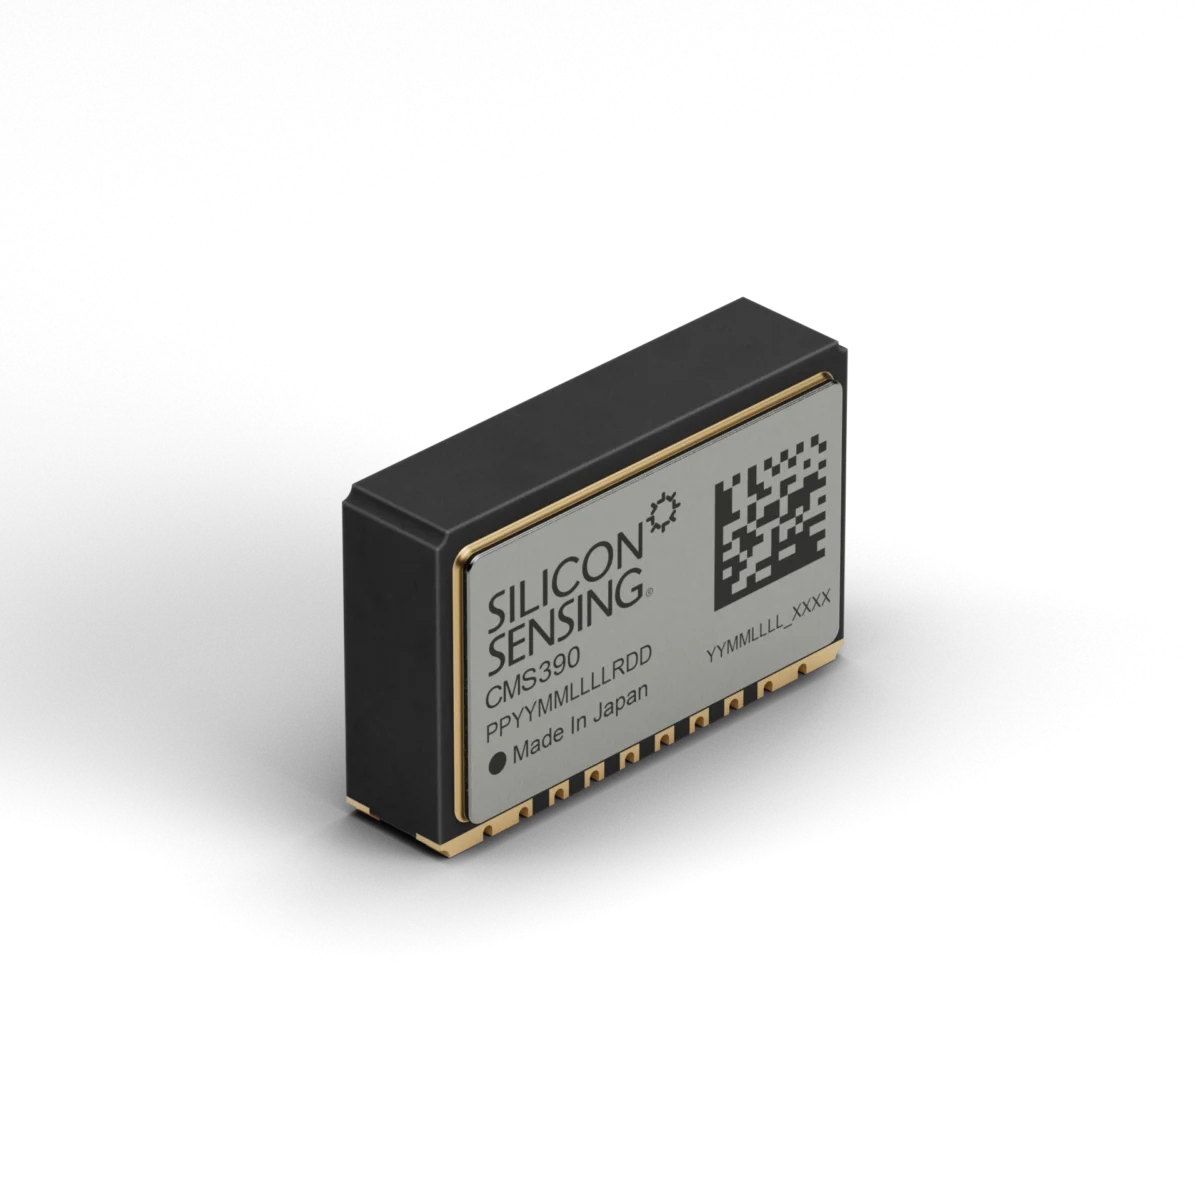
Le CMS390 réunit un gyroscope à anneau vibrant, un accéléromètre biaxial et un ASIC de commande dédié dans un seul boîtier LCC en céramique pour montage en surface. Son montage orthogonal place l’axe Z de mesure de vitesse angulaire parallèlement à la carte électronique hôte, avec l’axe X d’accélération parallèle à la carte et l’axe Y perpendiculaire à celle-ci. Cette configuration convient aux centrales inertielles (IMU) sur mesure, aux systèmes de référence d’attitude et de cap (AHRS), aux inclinomètres, aux systèmes de mise à niveau, aux équipements de navigation, aux systèmes de mesure et de commande, ainsi qu’à la robotique.
Le capteur peut également être associé à la variante CMS300 montée à plat lorsque des orientations de mesure complémentaires sont nécessaires sur une même carte électronique. Les plages de vitesse angulaire sélectionnables de ±150 °/s et ±300 °/s sont complétées par des plages d’accélération de ±2,5 g et ±10 g. La bande passante se configure indépendamment pour chaque voie afin de répondre aux exigences de l’application en matière de dynamique et de bruit. Avec une alimentation nominale de 3,3 V, un courant de fonctionnement maximal de 8 mA et une plage de température de −40 °C à +125 °C, le CMS390 se prête à la conception de systèmes inertiels embarqués compacts.
Caractéristiques de la gamme
Un aperçu général de ce que cette gamme offre
- Gyroscope monoaxe et accéléromètre biaxial : Mesure la vitesse angulaire et l’accélération linéaire sur deux axes dans un seul composant.
- Montage orthogonal sur chant : Permet de mesurer la vitesse angulaire dans le plan de la carte et l’accélération hors de ce plan sur une même carte électronique.
- Plage de vitesse angulaire sélectionnable de ±150 °/s ou ±300 °/s : Permet d’adapter la résolution et la marge de mesure à l’application.
- Plage d’accélération sélectionnable de ±2,5 g ou ±10 g : Couvre la mesure de mouvements à faible accélération et les sollicitations dynamiques plus élevées.
- Sélection indépendante de la bande passante de chaque voie : Permet de régler séparément la réponse du gyroscope et de chaque axe d’accélération.
- Interface numérique SPI : Transmet les données de vitesse angulaire, d’accélération, de température et d’état au processeur hôte.
- Autotest intégré déclenchable sur commande : Permet de vérifier le fonctionnement des voies de vitesse angulaire et d’accélération.
- Capteur de température intégré : Fournit les données nécessaires à la compensation thermique par le système hôte.
- Courant de fonctionnement maximal de 8 mA : Limite la charge imposée aux systèmes compacts alimentés en 3,3 V.
- Fonctionnement de −40 °C à +125 °C : Convient aux équipements exposés à de larges plages de température ambiante.
- Boîtier LCC en céramique hermétiquement scellé : Offre un format pour montage en surface résistant à l’exposition à la température et à l’humidité.
- Conformité RoHS : Facilite la sélection de composants répondant aux exigences applicables en matière de substances réglementées.
Qu’est-ce qu’il y a dans cette gamme ?
Toutes les variantes de la gamme et une comparaison de ce qu’elles offrent
Sauf indication contraire, les valeurs de performance détaillées s’appliquent pour une tension d’alimentation de 3,15 V à 3,45 V et une température ambiante de +25 °C. Les valeurs données sur la plage de température se rapportent à l’intervalle de −40 °C à +125 °C, sauf si une plage plus restreinte est précisée dans les notes.
Caractéristiques techniques
| Catégorie | Paramètre | Minimum | Valeur typique | Maximum | Notes |
|---|---|---|---|---|---|
Généralités | Configuration de mesure | — | Vitesse angulaire sur 1 axe et accélération linéaire sur 2 axes | — | Axe Z de vitesse angulaire ; axes X et Y d’accélération |
Généralités | Orientation de montage | — | Montage orthogonal sur chant | — | Axe Z parallèle à la carte électronique hôte |
Généralités | Boîtier | — | LCC en céramique hermétiquement scellé | — | Boîtier pour montage en surface |
Généralités | Dimensions | — | 10,4 × 6,7 × 2,7 mm | — | Dimensions physiques du boîtier |
Généralités | Masse | — | 0,6 g | — | — |
Voie de vitesse angulaire | Plage dynamique | — | ±150 °/s ou ±300 °/s | — | Sélectionnable par l’utilisateur |
Voie de vitesse angulaire | Résolution | — | 0,005 °/s à ±150 °/s ; 0,01 °/s à ±300 °/s | 0,05 °/s | 204,8 LSB/(°/s) ou 102,4 LSB/(°/s) |
Canal de vitesse angulaire | Variation du facteur d’échelle en fonction de la température | — | < ±1 % | ±2,0 % | — |
Canal de vitesse angulaire | Non-linéarité du facteur d’échelle | — | < ±0,15 °/s à ±150 °/s ; < ±0,3 °/s à ±300 °/s | < ±0,30 °/s à ±150 °/s ; < ±0,75 °/s à ±300 °/s | Écart par rapport à la droite de meilleur ajustement |
Canal de vitesse angulaire | Variation du biais en fonction de la température | — | ±1,0 °/s | ±1,75 °/s | — |
Canal de vitesse angulaire | Répétabilité du biais à la mise sous tension | — | ±0,03 °/s | ±0,15 °/s | À température ambiante constante |
Canal de vitesse angulaire | Dérive du biais après la mise sous tension | — | ±0,02 °/s | ±0,2 °/s | À température ambiante constante |
Canal de vitesse angulaire | Instabilité du biais | — | 10 °/h | — | — |
Canal de vitesse angulaire | Marche aléatoire angulaire | — | 0,40 °/√h | — | — |
Canal de vitesse angulaire | Sensibilité à l’accélération | — | ±0,025 °/s/g | ±0,1 °/s/g | — |
Voie de vitesse angulaire | Bruit dans la bande passante | — | 0,06 °/s RMS | 0,1 °/s RMS | Mesuré jusqu’à 45 Hz |
Voie de vitesse angulaire | Bandes passantes sélectionnables | 40, 50, 80 ou 95 Hz | 45, 55, 90 ou 110 Hz | 50, 60, 100 ou 125 Hz | −3 dB, réponse du second ordre |
Voie de vitesse angulaire | Retard de phase maximal | — | — | 11 ms | Pour une bande passante de 45 Hz |
Voie de vitesse angulaire | Fréquence de résonance mécanique en fonctionnement | — | 22 kHz | — | — |
Voies d’accélération | Plage de mesure | — | ±2,5 g ou ±10 g | — | Sélection indépendante pour chaque voie |
Voies d’accélération | Résolution | — | 0,079 mg à ±2,5 g ; 0,313 mg à ±10 g | 1 mg | 12 800 LSB/g ou 3 200 LSB/g |
Voies d’accélération | Variation du facteur d’échelle en fonction de la température | — | ±1 % | ±2,5 % | — |
Voies d’accélération | Non-linéarité du facteur d’échelle | — | 3 mg à ±2,5 g ; 5 mg à ±10 g | 12,5 mg à ±2,5 g ; 50 mg à ±10 g | Erreur proportionnelle au cube de l’accélération |
Voies d’accélération | Orthogonalité | — | ±0,1° | — | Alignement relatif des axes d’accélération |
Voies d’accélération | Bruit dans la bande passante | — | 1 mg RMS | 2 mg RMS | Mesuré sur une bande passante de 45 Hz |
Voies d’accélération | Marche aléatoire en vitesse | — | < 0,05 m/s/√h | — | — |
Voies d’accélération | Instabilité du biais | — | < 0,05 mg | — | — |
Voies d’accélération | Bandes passantes sélectionnables | 40, 55, 85 ou 170 Hz | 45, 62, 95 ou 190 Hz | 50, 70, 105 ou 210 Hz | −3 dB, réponse du deuxième ordre |
Voies d’accélération | Retard de phase maximal | — | — | 10 ms | Pour une bande passante de 45 Hz |
Voies d’accélération | Résonance mécanique | — | 2,9 kHz | — | Résonance du MEMS |
Mode ±2,5 g | Biais à la mise sous tension | — | — | ±30 mg | À 25 ±5 °C |
Mode ±2,5 g | Variation du biais en fonction de la température | — | — | ±30 mg | De −40 °C à +85 °C, normalisée à +25 °C |
Mode ±2,5 g | Répétabilité du biais à la mise sous tension | — | ±0,3 mg | ±1,5 mg | À température constante |
Mode ±10 g | Biais à la mise sous tension | — | — | ±75 mg | À 25 ±5 °C |
Mode ±10 g | Variation du biais en fonction de la température | — | ±50 mg | ±75 mg | De −40 °C à +85 °C, normalisée à +25 °C |
Mode ±10 g | Répétabilité du biais à la mise sous tension | — | ±0,3 mg | ±2,0 mg | À température constante |
Capteur de température | Facteur d’échelle | 10,67 LSB/°C | 11 LSB/°C | 11,33 LSB/°C | — |
Capteur de température | Décalage | −20 °C | — | +20 °C | — |
Capteur de température | Répétabilité | −5 °C | — | +5 °C | — |
Démarrage | Délai pour atteindre les performances nominales | — | 150 ms | 300 ms | — |
CBIT du gyroscope | Réponse à +25 °C | +54 °/s à ±150 °/s ; +90 °/s à ±300 °/s | +64 °/s ; +107 °/s | +74 °/s ; +125 °/s | Autotest intégré sur commande |
CBIT de l’accéléromètre | Réponse à +25 °C | +1,0 g à ±2,5 g ; +4,7 g à ±10 g | +1,25 g ; +6,2 g | +1,50 g ; +7,7 g | Autotest intégré sur commande |
Alignement | Défaut d’alignement du gyroscope | — | — | ±3 % | Alignement par rapport à la face de montage du boîtier |
Alignement | Défaut d’alignement de l’accéléromètre | — | — | ±3 % | Alignement par rapport au boîtier |
Conditions environnementales | Température de fonctionnement | −40 °C | — | +125 °C | — |
Conditions environnementales | Température de stockage | −55 °C | — | +150 °C | — |
Conditions environnementales | Humidité | — | — | 90 % HR | Sans condensation |
Conditions environnementales | Erreur de redressement des vibrations | — | 0,001 °/s/g² RMS | 0,003 °/s/g² RMS | Excitation aléatoire de 8,85 g efficaces, de 10 Hz à 5 kHz |
Caractéristiques électriques | Plage de tension d’alimentation | 2,7 V | 3,3 V | 3,6 V | — |
Caractéristiques électriques | Plage de tension d’alimentation garantissant l’ensemble des performances spécifiées | 3,15 V | 3,3 V | 3,45 V | — |
Caractéristiques électriques | Courant de fonctionnement | — | — | 8,0 mA | Après le démarrage |
Interface | Interface de données | — | SPI numérique | — | Données de vitesse angulaire, d’accélération, de température et d’état |
Interface | Fréquence des messages SPI | 1 Hz | 1 kHz | 10 kHz | — |
Interface | Fréquence d’horloge SPI | 100 kHz | 1 MHz | 7 MHz | — |
Conformité | Substances soumises à restriction | — | Conforme à la directive RoHS | — | — |
Limite absolue | Vitesse angulaire sous tension | — | — | 150 000 °/s | Sortie saturée |
Limite absolue | Accélération linéaire sous tension | — | — | 1 000 g | Impulsion demi-sinusoïdale de 1 ms |
Limite absolue | Accélération linéaire hors tension | — | — | 10 000 g | Impulsion de 0,5 ms |
Limite absolue | Accélération linéaire en fonctionnement | — | — | 95 g | Impulsion demi-sinusoïdale de 6 ms |
Limite absolue | Protection contre les décharges électrostatiques | — | — | 2 kV HBM ; 250 V CDM | — |
Durée de vie en service | Durée de vie hors tension | 15 ans | — | — | — |
Durée de vie | Durée de vie sous tension | 12 000 heures | — | — | — |
Comparaison des variantes et des boîtiers
| Référence | Axes de mesure | Orientation de montage | Plage de mesure de vitesse angulaire | Plage de mesure d’accélération | Interface | Dimensions hors tout | Tension d’alimentation |
|---|---|---|---|---|---|---|---|
CMS300 | Vitesse angulaire sur l’axe Z ; accélération sur les axes X et Y | Axe Z perpendiculaire à la carte de circuit imprimé assemblée (PCBA) hôte | ±150°/s ou ±300°/s | ±2,5 g ou ±10 g | SPI numérique | 10,4 × 6,0 × 2,2H mm | 2,7 à 3,6 V |
CMS390 | Vitesse angulaire sur un axe Z ; accélération sur deux axes X/Y | Axe Z parallèle au circuit imprimé hôte assemblé (PCBA) | ±150 °/s ou ±300 °/s | ±2,5 g ou ±10 g | SPI numérique | 10,4 × 2,7 × 6,7H mm | 2,7 à 3,6 V |
FAQs
pour Capteur combiné à montage orthogonal de la série CMS390
Le CMS390 est conçu pour un montage orthogonal sur le côté, et non à plat. Dans cette orientation, son axe Z de mesure de vitesse angulaire et son axe X de mesure d’accélération sont parallèles au circuit imprimé assemblé (PCBA), tandis que l’axe Y de mesure d’accélération est perpendiculaire à la carte. Cette configuration peut simplifier la réalisation d’un ensemble de capteurs couvrant tous les axes lorsque le composant est associé à un CMS300 monté à plat sur le même circuit. Le défaut d’alignement maximal spécifié pour les capteurs de vitesse angulaire et d’accélération est de ±3 % par rapport au boîtier ou à la face de montage. Les conceptions exigeant un alignement plus précis doivent prévoir des gabarits de positionnement, un contrôle de l’assemblage et une correction par le processeur de l’erreur résiduelle entre axes.
Le choix des réglages dépend des mouvements maximaux attendus et de la résolution requise pour le signal. La plage de vitesse angulaire de ±150 °/s offre une résolution typique de 0,005 °/s, tandis que la plage de ±300 °/s offre une résolution de 0,01 °/s et une marge de mesure supérieure pour les rotations plus rapides. La plage d’accélération peut être réglée sur ±2,5 g, avec une résolution typique de 0,079 mg, ou sur ±10 g, avec une résolution typique de 0,313 mg. Les bandes passantes nominales du gyroscope sont de 45, 55, 90 et 110 Hz ; les voies d’accélération proposent quant à elles des réglages de 45, 62, 95 et 190 Hz. Chaque voie peut être configurée indépendamment, ce qui permet de limiter la bande passante lorsque la réduction du bruit prime sur la rapidité de réponse aux transitoires.
Le capteur fonctionne sous une tension de 2,7 à 3,6 V, mais l’ensemble des performances spécifiées ne s’applique qu’entre 3,15 et 3,45 V. Le courant maximal spécifié est de 8 mA, au démarrage comme en régime établi, hors courant nécessaire à la charge des composants de découplage externes. Les performances nominales sont atteintes après 150 ms en valeur typique et 300 ms au maximum. La fréquence d’horloge SPI peut aller de 100 kHz à 7 MHz, avec des fréquences de transmission des messages de 1 Hz à 10 kHz. Le processeur hôte doit attendre la fin de la phase de démarrage avant d’exploiter les données étalonnées et sélectionner une fréquence de mise à jour compatible avec la bande passante configurée du capteur.
Le CMS390 fonctionne de −40 °C à +125 °C, mais certaines limites détaillées du biais de l’accéléromètre sont spécifiées sur la plage plus restreinte de −40 °C à +85 °C. La variation du biais du gyroscope en fonction de la température est de ±1,0 °/s en valeur typique et de ±1,75 °/s au maximum, tandis que la variation du facteur d’échelle reste inférieure à ±1 % en valeur typique et à ±2,0 % au maximum. La voie de température intégrée présente un facteur d’échelle typique de 11 LSB/°C, avec des limites de décalage et de répétabilité respectivement de ±20 °C et de ±5 °C. La sortie de température convient donc à la compensation plutôt qu’à une mesure précise de la température ambiante. Pour les applications exigeant une grande précision d’attitude ou de navigation, il convient de caractériser l’ensemble complet une fois monté et d’appliquer une correction au niveau du processeur hôte sur tout le profil thermique prévu.
Le gyroscope présente un bruit efficace (RMS) typique de 0,06 °/s dans la bande de mesure jusqu’à 45 Hz, avec un maximum de 0,1 °/s et une marche aléatoire angulaire de 0,40 °/√h. Son instabilité de biais spécifiée est de 10 °/h : l’intégration sans compensation entraîne donc une accumulation de l’erreur angulaire au fil du temps. Les voies d’accélération présentent un bruit efficace de 1 mg typique et de 2 mg au maximum dans une bande passante de 45 Hz, ainsi qu’une marche aléatoire en vitesse inférieure à 0,05 m/s/√h. Ces caractéristiques conviennent à la mesure de mouvement, à la stabilisation, à la détection d’inclinaison et aux systèmes d’attitude à moindre coût, mais le filtrage et l’étalonnage restent nécessaires. L’erreur finale du système dépend également de la bande passante, de la fréquence d’échantillonnage, de l’alignement au montage, des vibrations et de l’algorithme de fusion utilisé par le processeur hôte.
Le boîtier mesure 10,4 × 6,7 × 2,7 mm et pèse environ 0,6 g. Le composant étant monté sur le côté, la maîtrise du positionnement est plus critique que pour un composant LCC classique monté à plat, en particulier lorsque la perpendicularité des axes influe sur la précision du système. La plage de fonctionnement s’étend de −40 °C à +125 °C, le stockage est autorisé de −55 °C à +150 °C et l’humidité relative est limitée à 90 % sans condensation. Le capteur est spécifié pour supporter, en fonctionnement, une accélération de 95 g sous forme d’une impulsion demi-sinusoïdale de 6 ms, et pour résister sans dommage, sous tension, à une accélération de 1 000 g pendant 1 ms. Le plan d’intégration doit donc prendre en compte la conception du circuit imprimé, les procédés de brasage, le maintien mécanique et les contrôles d’alignement après assemblage.
L’autotest intégré déclenché sur commande génère des réponses connues sur les voies du gyroscope et de l’accéléromètre. Le processeur hôte peut ainsi vérifier que chaque chaîne de mesure fonctionne dans la plage attendue. À +25 °C, la réponse typique du gyroscope est de +64 °/s pour la plage de ±150 °/s et de +107 °/s pour la plage de ±300 °/s. La réponse typique de l’accéléromètre est de +1,25 g pour la plage de ±2,5 g et de +6,2 g pour la plage de ±10 g. La variation de la réponse est également spécifiée de −40 °C à +125 °C, ce qui permet de définir des seuils de réussite et d’échec tenant compte de la température. L’autotest intégré est utile au démarrage et lors des opérations de maintenance, mais ne remplace ni l’étalonnage propre à l’application ni la vérification de l’alignement mécanique.