Série CAS290 : accéléromètres linéaires hautes performances (biaxes, orthogonaux)
- Technologie
- Accéléromètres et capteurs d'inclinaison
- Partner
- Silicon Sensing
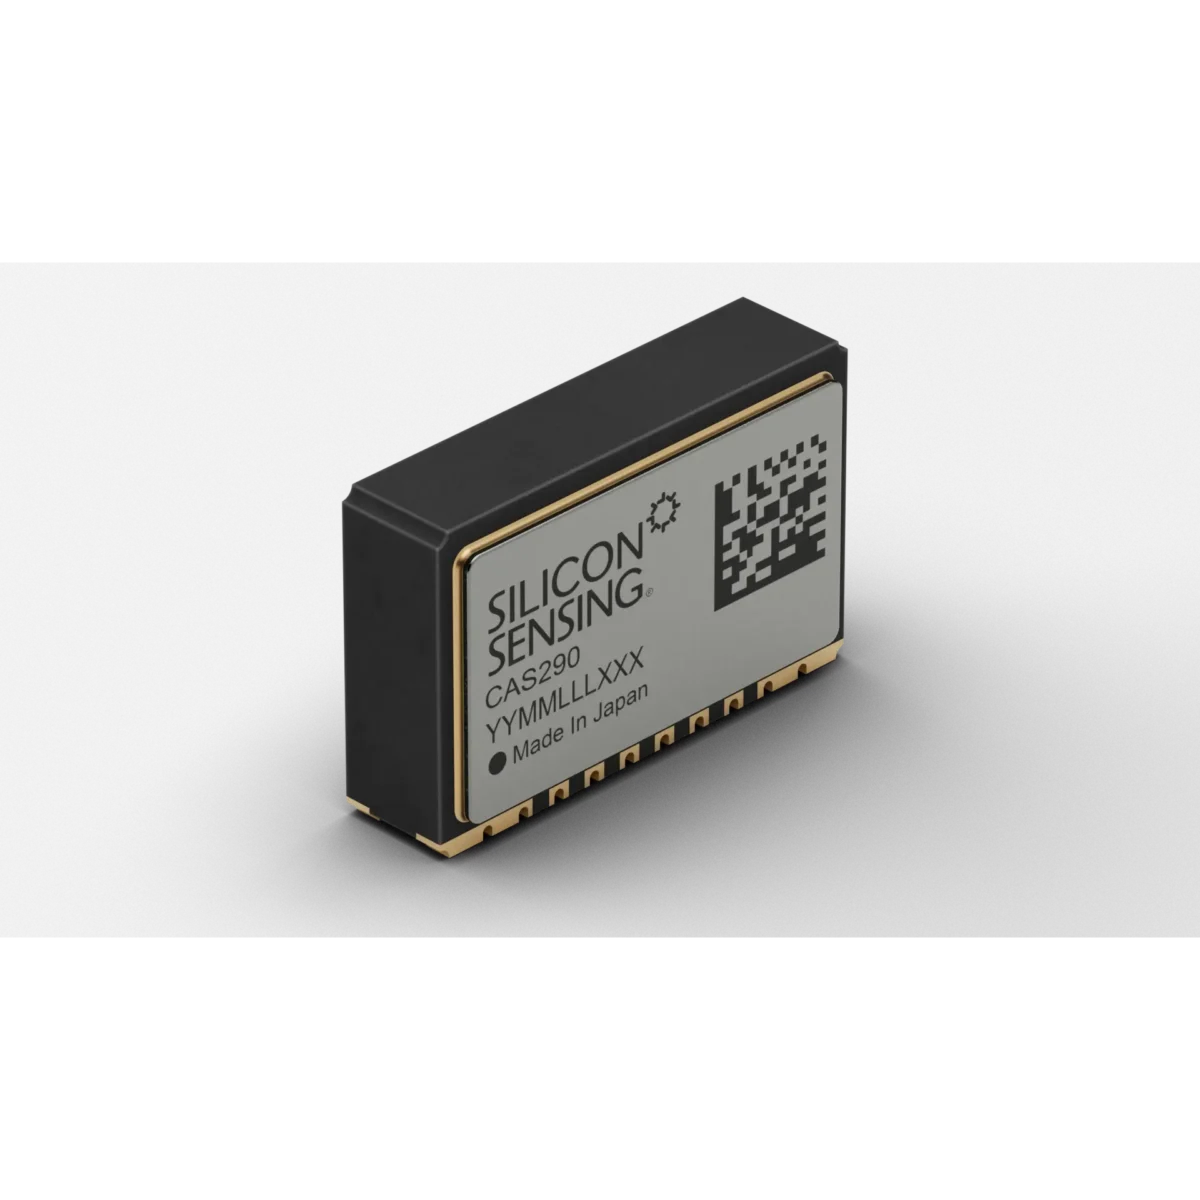
L’accéléromètre MEMS de la série CAS290 mesure l’accélération linéaire sur deux axes grâce à un boîtier pour montage en surface, orienté perpendiculairement à la carte. Ce montage sur chant permet de disposer les axes selon des configurations qui nécessiteraient autrement un circuit imprimé perpendiculaire. La série comprend les modèles CAS291, CAS292, CAS293, CAS294 et CAS295, avec des plages de mesure allant de ±0,85 g à ±96 g. Les données d’accélération et de température sont accessibles via des interfaces analogiques et numériques SPI. L’interface numérique fournit également des informations d’autotest.
Les applications courantes comprennent les centrales de référence d’attitude et de cap, les centrales de mesure inertielle, la stabilisation de plateformes, le guidage de forage, la topographie, la navigation, les systèmes de transport et les équipements de mise à niveau. Le boîtier LCC en céramique hermétiquement scellé mesure 10,4 × 6,7 × 2,7 mm et se monte directement sur une carte électronique. Sa plage de température de fonctionnement de -40 °C à +125 °C et sa consommation de courant typique de 3 mA permettent son intégration dans des installations soumises à de fortes variations de température et à des contraintes d’alimentation définies.
Caractéristiques de la gamme
Un aperçu général de ce que cette gamme offre
- Cinq plages de mesure : Choisissez parmi ±0,85 g, ±2,5 g, ±10 g, ±30 g et ±96 g pour adapter la sensibilité et la marge de mesure à votre application.
- Conception à deux axes avec montage orthogonal : Permet de réaliser des configurations de détection multiaxes sur une seule carte électronique, sans carte perpendiculaire supplémentaire.
- Sorties analogiques et numériques SPI : S’adapte aux architectures d’acquisition analogique externe et de traitement numérique direct.
- Sorties d’accélération et de température : Fournit les données d’accélération sur les axes X et Y ainsi que la température pour la mesure, la compensation et le diagnostic du système.
- État de l’autotest numérique : Fournit une indication supplémentaire sur l’état de fonctionnement du capteur via l’interface SPI.
- Large bande passante de mesure : Offre une bande passante supérieure à 170 Hz en numérique et à 250 Hz en analogique.
- Fonctionnement à faible consommation spécifiée : Utilise une alimentation nominale de 3,3 V avec une consommation de courant typique de 3 mA.
- Boîtier LCC en céramique hermétiquement scellé : Offre un format compact pour montage en surface, adapté aux limites de température et d’humidité spécifiées.
- Démarrage rapide : Devient opérationnel au plus tard 20 ms après la mise sous tension.
- Haute résistance aux chocs en fonctionnement : Supporte un choc en demi-sinusoïde de 1 000 g pendant 1 ms en fonctionnement.
- Large plage de température de fonctionnement : Fonctionne de -40 °C à +125 °C.
- Conformité RoHS : Répond aux exigences de conformité des matériaux pour les assemblages électroniques.
Qu’est-ce qu’il y a dans cette gamme ?
Toutes les variantes de la gamme et une comparaison de ce qu’elles offrent
Caractéristiques communes à la série CAS290
| Paramètre | Caractéristique |
|---|---|
Modèles | CAS291, CAS292, CAS293, CAS294 et CAS295 |
Technologie du capteur | Accéléromètre linéaire MEMS sur silicium à deux axes avec ASIC de commande dédié |
Axes de mesure de l’accélération | 2 |
Orientation de montage | Orthogonale, montage sur chant |
Boîtier | LCC en céramique hermétiquement scellé, pour montage en surface |
Sorties | Analogiques ratiométriques et numériques SPI à quatre fils |
Données de sortie | Accélération sur l’axe X, accélération sur l’axe Y et température |
Sortie de diagnostic | État de l’autotest via l’interface numérique |
Plages de mesure disponibles | ±0,85 g, ±2,5 g, ±10 g, ±30 g et ±96 g |
Plage de tension d’alimentation permettant le fonctionnement | 2,7 V à 3,6 V |
Plage de tension d’alimentation garantissant toutes les performances spécifiées | 3,15 V à 3,45 V |
Tension d’alimentation nominale | 3,3 V |
Consommation de courant typique | 3 mA |
Bande passante numérique | Supérieure à 170 Hz |
Bande passante analogique | Supérieure à 250 Hz |
Température de fonctionnement | -40 °C à +125 °C |
Température de stockage | -55 °C à +150 °C |
Limite d’humidité | 90 % d’humidité relative, sans condensation |
Dimensions | 10,4 × 6,7 × 2,7 mm |
Masse typique | 0,6 g |
Temps de démarrage maximal | 20 ms |
Temps de récupération maximal | 10 ms après un dépassement de plage ou un choc |
Désalignement de montage typique | ±25 mrad avec des dispositifs de maintien adaptés au brasage |
Limites de désalignement | De -40 mrad à +40 mrad |
Orthogonalité typique des axes internes | 1,7 mrad |
Tenue aux chocs en fonctionnement | 1 000 g, impulsion demi-sinusoïdale de 1 ms |
Tenue aux chocs hors fonctionnement | 6 500 g, impulsion demi-sinusoïdale de 0,1 ms pour CAS291–CAS293 ; 10 000 g, impulsion demi-sinusoïdale de 0,1 ms pour CAS294–CAS295 |
Protection contre les décharges électrostatiques | 2 kV HBM |
Durée de vie minimale hors tension | 15 ans |
Durée de vie minimale sous tension | 12 000 heures |
Facteur d’échelle de la sortie de température numérique | 11 lsb/°C |
Décalage de la sortie de température numérique | 2 380 lsb à +25 °C |
Facteur d’échelle de la sortie de température analogique | 5 mV/°C |
Décalage de la sortie de température analogique | 1,49 V à +25 °C |
Répétabilité de la sortie de température | ±5 °C |
Configuration SPI | Esclave à quatre fils, mode 0 |
Longueur des messages SPI | 6 octets / 48 bits |
Fréquence des messages SPI | 1 Hz minimum, 1 kHz recommandé, 10 kHz maximum |
Fréquence d’horloge SPI | 100 kHz minimum, 1 MHz nominal, 8 MHz maximum |
Conformité | Conforme à la directive RoHS |
Comparaison des variantes
| Caractéristique | CAS291 | CAS292 | CAS293 | CAS294 | CAS295 |
|---|---|---|---|---|---|
Plage dynamique | ±0,85 g | ±2,5 g | ±10 g | ±30 g | ±96 g |
Facteur d’échelle numérique | 33 500 lsb/g | 11 000 lsb/g | 2 800 lsb/g | 1 050 lsb/g | 300 lsb/g |
Facteur d’échelle analogique | 1 150 mV/g | 375 mV/g | 96 mV/g | 36 mV/g | 10 mV/g |
Erreur du facteur d’échelle numérique / analogique à +25 °C | ±1 % / ±1,5 % | ±1 % / ±1,5 % | ±1 % / ±1,5 % | ±1 % / ±1,5 % | ±1 % / ±1,5 % |
Variation du facteur d’échelle en fonction de la température | ±1,2 % | ±1,2 % | ±1,2 % | ±1,2 % | ±1,2 % |
Stabilité du facteur d’échelle sur un an | ±1 000 ppm | ±1 000 ppm | ±1 000 ppm | ±1 000 ppm | ±1 000 ppm |
Non-linéarité du facteur d’échelle | 0,5 % de la pleine échelle | 0,5 % de la pleine échelle | 2 % de la pleine échelle | 2 % de la pleine échelle | 2 % de la pleine échelle |
Variation du biais d’une mise sous tension à l’autre à +25 °C | ±0,35 mg | ±0,75 mg | ±0,75 mg | ±3,0 mg | ±8,0 mg |
Variation du biais en fonction de la température | ±50 mg | ±50 mg | ±50 mg | ±150 mg | ±500 mg |
Stabilité du biais sur un an | ±7,5 mg | ±7,5 mg | ±7,5 mg | ±25 mg | ±75 mg |
Résolution / seuil à 1 Hz | 0,03 mg | 0,10 mg | 0,10 mg | 0,30 mg | 1,0 mg |
Densité spectrale de bruit typique | ≤50 µg/√Hz | ≤150 µg/√Hz | ≤150 µg/√Hz | ≤350 µg/√Hz | ≤1 200 µg/√Hz |
Bande passante numérique / analogique |
|
|
|
|
|
Redressement vibratoire | 0,15 mg/g² à 0,5 g efficaces | 0,15 mg/g² à 2,0 g efficaces | 0,15 mg/g² à 8,0 g efficaces | 0,1 mg/g² à 12 g efficaces | 0,1 mg/g² à 12 g efficaces |
Marche aléatoire de la vitesse | 0,07 m/s/√h | 0,07 m/s/√h | 0,07 m/s/√h | 0,07 m/s/√h | 0,07 m/s/√h |
FAQs
pour Série CAS290 : accéléromètres linéaires hautes performances (biaxes, orthogonaux)
Choisissez la plage la plus faible qui couvre les accélérations normales et les transitoires attendus, tout en conservant une marge de conception adaptée. Les modèles à plage réduite offrent en effet une sensibilité de sortie plus élevée et des seuils de mesure plus bas. Le CAS291 couvre ±0,85 g avec une sensibilité de 33 500 lsb/g et de 1 150 mV/g, un seuil de 0,03 mg et une densité de bruit maximale de 50 µg/√Hz. Les CAS292 et CAS293 étendent la plage à ±2,5 g et ±10 g tout en conservant un seuil de 0,10 mg. Les CAS294 et CAS295 couvrent ±30 g et ±96 g, mais leurs seuils passent respectivement à 0,30 mg et 1,0 mg. Avant de choisir la plage, modélisez les chocs et les vibrations dans les conditions les plus défavorables plutôt que de vous baser uniquement sur l’accélération nominale.
Utilisez la sortie analogique lorsque le système hôte dispose déjà d’une conversion haute résolution adaptée ou nécessite la bande passante du capteur supérieure à 250 Hz. Son facteur d’échelle est ratiométrique et varie de 1 150 mV/g pour le CAS291 à 10 mV/g pour le CAS295. Il faut donc prendre en compte conjointement la plage du convertisseur analogique-numérique (CAN), la stabilité de la référence et le bruit d’entrée. L’interface numérique offre une bande passante supérieure à 170 Hz, des facteurs d’échelle directs allant de 33 500 à 300 lsb/g, ainsi que l’accès à la température et à l’état de l’autotest intégré. Elle évite également d’ajouter un CAN externe uniquement pour les voies d’accélération. Le choix dépend donc de la bande passante, de la précision de conversion, de l’architecture de traitement et des données de diagnostic nécessaires au système hôte.
Une alimentation de 2,7 V à 3,6 V permet le fonctionnement du capteur, mais Vdd doit rester entre 3,15 V et 3,45 V pour respecter les limites de performance annoncées. La tension nominale de fonctionnement est de 3,3 V, avec une consommation de courant typique de 3 mA pour l’ensemble de la série. Prévoyez jusqu’à 20 ms pour le démarrage et jusqu’à 10 ms de récupération après un dépassement de plage ou un choc avant de considérer les données de mesure comme valides. La conception de l’interface doit respecter le schéma de découplage local spécifié et maintenir une faible impédance d’alimentation au démarrage. Le système hôte dispose ainsi d’une séquence claire de validation de l’alimentation puis des données, sans interpréter les transitoires de sortie comme des mesures d’accélération valides.
Le boîtier orthogonal oriente les deux axes de détection MEMS différemment d’un accéléromètre biaxial monté à plat. En associant le CAS290 monté sur le côté à un dispositif de détection dans le plan, il est possible de mesurer trois degrés de liberté sur une seule carte électronique assemblée, sans ajouter de carte perpendiculaire. Le boîtier mesure 10,4 × 6,7 × 2,7 mm et présente une masse typique de 0,6 g : le positionnement mécanique et la maîtrise des dispositifs de maintien pendant le soudage restent donc importants. Avec des dispositifs de maintien adaptés, le défaut d’alignement typique du boîtier est de ±25 mrad, tandis que le défaut d’orthogonalité des axes internes est de 1,7 mrad. L’étalonnage du système doit néanmoins déterminer la matrice des axes après montage, plutôt que de supposer un alignement géométrique parfait.
La série CAS290 fonctionne de -40 °C à +125 °C et peut être stockée de -55 °C à +150 °C, avec une humidité relative limitée à 90 % sans condensation. La tenue aux chocs en fonctionnement est de 1 000 g pour une impulsion demi-sinusoïdale de 1 ms. Hors fonctionnement, elle atteint 6 500 g pour les CAS291 à CAS293 et 10 000 g pour les CAS294 et CAS295, avec une impulsion demi-sinusoïdale de 0,1 ms. Il s’agit de conditions limites et non de conditions recommandées pour un fonctionnement continu. Une exposition prolongée à des niveaux proches des limites absolues peut affecter les performances ou la fiabilité. La conception de l’équipement doit donc prévoir un montage, un boîtier et des dispositifs de maîtrise des vibrations adaptés à l’environnement mécanique réel.
Distinguez le décalage initial de la répétabilité, de la dérive thermique, de la stabilité à long terme et du biais induit par les vibrations. La variation du biais d’un cycle de fonctionnement à l’autre va de ±0,35 mg pour le CAS291 à ±8,0 mg pour le CAS295, tandis que la stabilité du biais sur un an va de ±7,5 mg à ±75 mg. Sur la plage de -40 °C à +125 °C, la variation du biais est de ±50 mg pour les CAS291–CAS293, de ±150 mg pour le CAS294 et de ±500 mg pour le CAS295. Les sorties analogiques sont nominalement centrées autour de Vdd/2 et peuvent présenter un décalage fixe propre au composant, tandis que la voie numérique présente sa propre erreur de réglage du biais. Un étalonnage du système permet de réduire ces deux erreurs. Le modèle d’erreur doit également tenir compte de la variation thermique du facteur d’échelle de ±1,2 % et du redressement vibratoire spécifié pour la plage de mesure choisie.
L’interface numérique est une interface SPI esclave à quatre fils fonctionnant en mode 0. Chaque transaction contient six octets, soit 48 bits. La fréquence nominale des messages est de 1 kHz et celle de l’horloge de 1 MHz ; les plages prises en charge sont de 1 Hz à 10 kHz pour les messages et de 100 kHz à 8 MHz pour l’horloge. Une fréquence d’échantillonnage supérieure à 500 Hz est recommandée en cas de risque de repliement spectral, mais l’application doit néanmoins prévoir un filtrage adapté à sa bande passante de mesure. Des requêtes distinctes permettent d’obtenir les données d’accélération X/Y ou les données d’état et de température. Le format de commande permet également d’activer un autotest intégré sur commande. La sortie Data_Out passe à l’état haute impédance lorsque le signal de sélection de l’esclave est à l’état haut. Le bus peut ainsi être partagé, à condition de respecter les temporisations de sélection du composant et de gérer correctement la somme de contrôle.
La série CAS290 utilise une détection MEMS capacitive : les pistes conductrices passant sous le boîtier peuvent donc introduire un biais dans la mesure d’accélération. Dans la mesure du possible, les pistes de signal et d’alimentation doivent rester à l’écart de l’empreinte du boîtier, y compris les connexions menant aux points communs de distribution de l’alimentation en étoile. Si le routage sous le composant est inévitable, le décalage doit être mesuré après montage, puis éliminé par une compensation au niveau supérieur du système. Les plages de fixation centrales et latérales assurent une liaison mécanique et doivent être soudées à des plages électriquement isolées. Des gabarits assurant un positionnement maîtrisé, des vérifications de l’orientation des axes et un étalonnage fondé sur la gravité peuvent réduire les erreurs liées au désalignement du boîtier et aux tolérances d’assemblage.