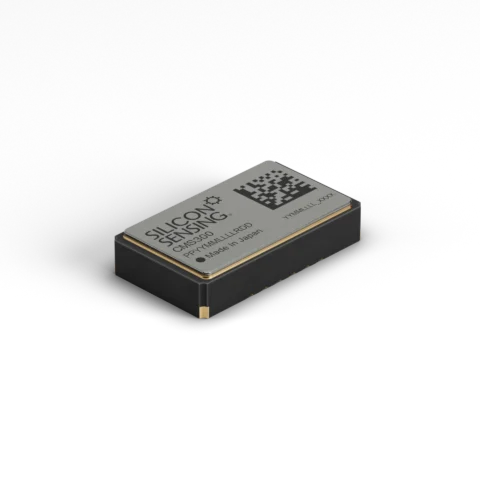
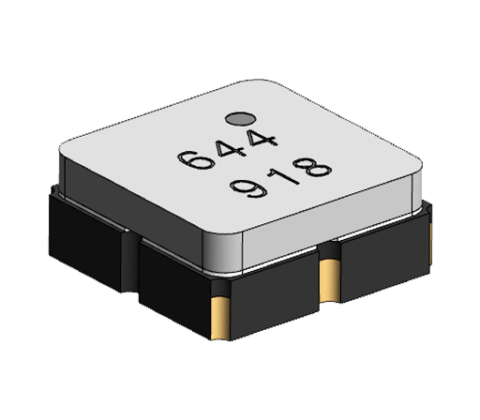
Orthogonal montierter Kombi-Sensor der Serie CMS390
- Technologie
- Beschleunigungsmesser und Neigungssensoren
- Partner
- Silicon Sensing
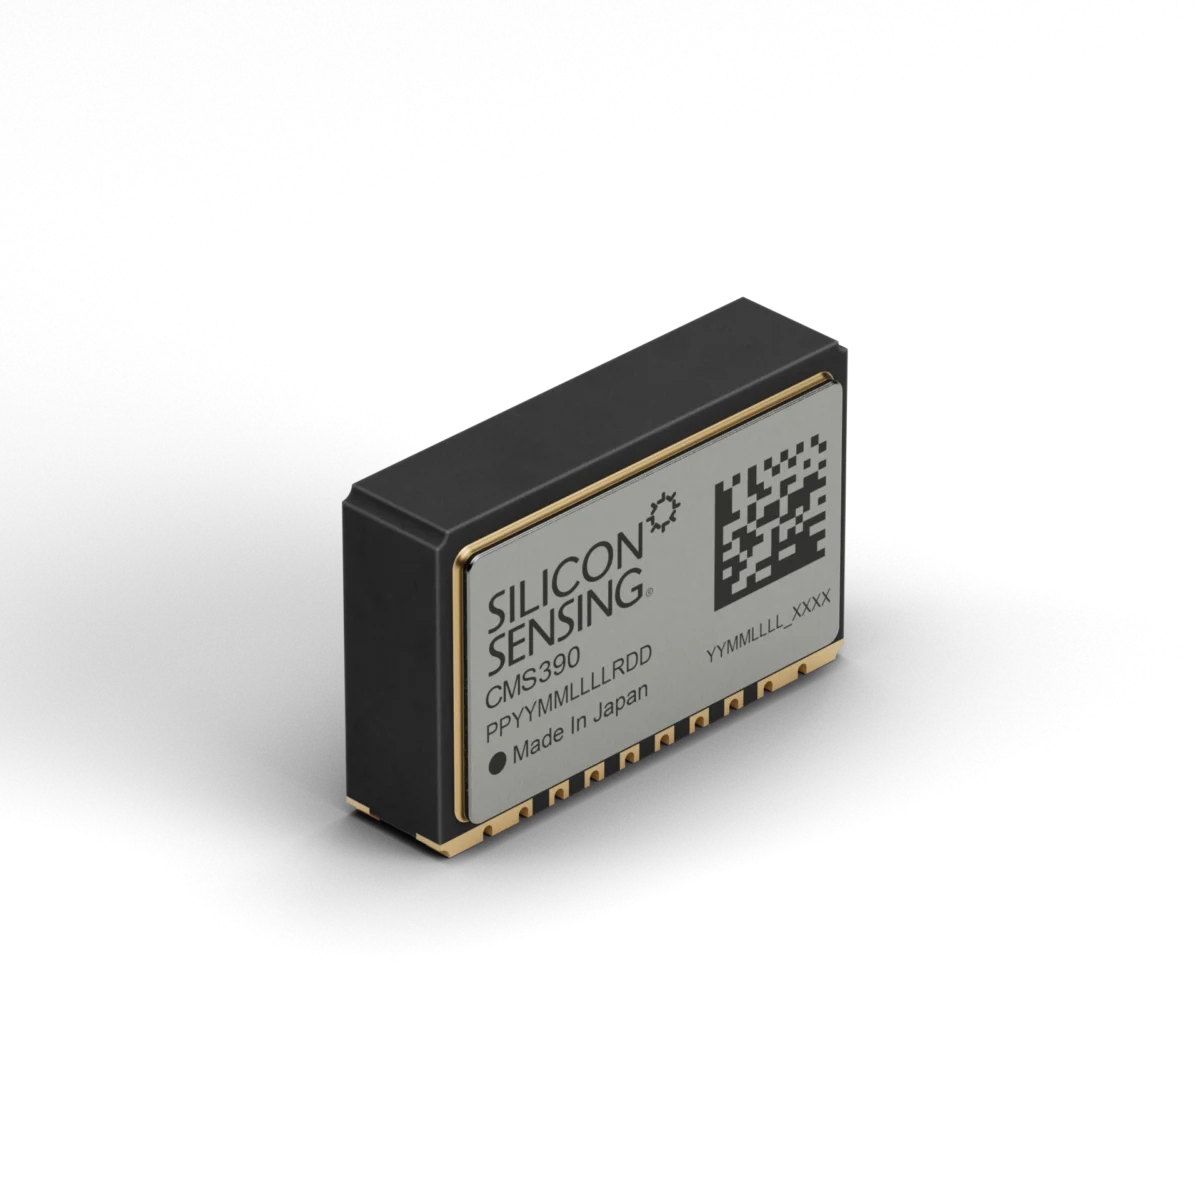
Der CMS390 vereint ein Vibrationsring-Gyroskop, einen zweiachsigen Beschleunigungssensor und einen dedizierten Steuer-ASIC in einem oberflächenmontierbaren LCC-Keramikgehäuse. Bei orthogonaler Montage liegen die Z-Achse der Drehratenmessung und die X-Achse der Beschleunigungsmessung parallel zur bestückten Leiterplatte (PCBA), während die Y-Achse der Beschleunigungsmessung senkrecht dazu steht. Diese Anordnung eignet sich für kundenspezifische IMUs, AHRS, Neigungssensoren, Nivelliersysteme, Navigationsgeräte, Mess- und Regelsysteme sowie die Robotik.
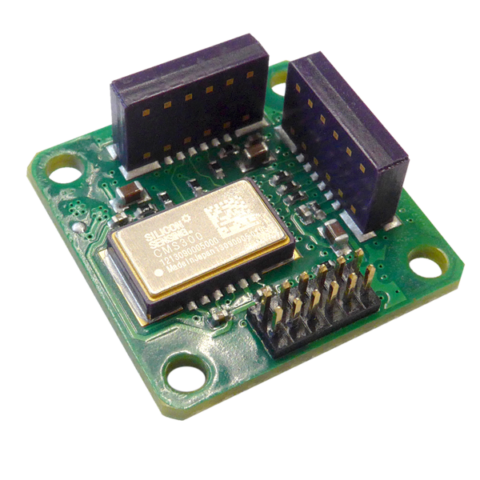
Wenn auf einer PCBA sich ergänzende Messausrichtungen benötigt werden, lässt sich der Sensor auch mit der flach montierten Variante CMS300 kombinieren. Wählbare Drehratenmessbereiche von ±150°/s und ±300°/s werden durch Beschleunigungsmessbereiche von ±2,5 g und ±10 g ergänzt. Die Bandbreite lässt sich für jeden Kanal unabhängig konfigurieren und so an die Dynamik und die Rauschanforderungen der Anwendung anpassen. Mit einer Nennversorgungsspannung von 3,3 V, einem maximalen Betriebsstrom von 8 mA und einem Betriebstemperaturbereich von −40 °C bis +125 °C eignet sich der Sensor für kompakte eingebettete Inertialmesssysteme.
Eigenschaften
- Einachsiges Gyroskop und zweiachsiger Beschleunigungssensor: Misst die Drehrate und die lineare Beschleunigung entlang zweier Achsen in einem einzigen Bauteil.
- Orthogonale seitliche Montage: Ermöglicht die Drehratenmessung in der Leiterplattenebene und die Beschleunigungsmessung senkrecht dazu auf einer einzigen PCBA.
- Wählbarer Drehratenmessbereich von ±150°/s oder ±300°/s: Ermöglicht es, Auflösung und Messreserve an die Anwendung anzupassen.
- Wählbarer Beschleunigungsmessbereich von ±2,5 g oder ±10 g: Eignet sich für Bewegungsmessungen im Low-g-Bereich sowie für höhere dynamische Belastungen.
- Unabhängige Bandbreitenauswahl je Kanal: Ermöglicht es, das Ansprechverhalten des Gyroskops und jeder Beschleunigungsachse separat einzustellen.
- Digitale SPI-Schnittstelle: Liefert Drehraten-, Beschleunigungs-, Temperatur- und Statusdaten an den Host-Prozessor.
- Integrierter, auf Befehl auslösbarer Selbsttest: Ermöglicht die Funktionsprüfung der Drehraten- und Beschleunigungskanäle.
- Integrierter Temperatursensor: Liefert Daten für die Temperaturkompensation durch den Host-Prozessor.
- Maximaler Betriebsstrom von 8 mA: Begrenzt die Belastung kompakter 3,3-V-Systeme.
- Betrieb von −40 °C bis +125 °C: Eignet sich für Geräte, die großen Schwankungen der Umgebungstemperatur ausgesetzt sind.
- Hermetisch dichtes LCC-Keramikgehäuse: Bietet eine oberflächenmontierbare Bauform, die Temperatur- und Feuchtigkeitseinflüssen standhält.
- RoHS-Konformität: Unterstützt die Bauteilauswahl gemäß den geltenden Anforderungen zur Beschränkung bestimmter Stoffe.
Verfügbare Modellvariationen
Alle verfügbaren Varianten und ein Vergleich ihrer Spezifikationen
Sofern nicht anders angegeben, gelten die detaillierten Leistungswerte bei einer Versorgungsspannung von 3,15 V bis 3,45 V und einer Umgebungstemperatur von +25 °C. Angaben über den Temperaturbereich beziehen sich auf −40 °C bis +125 °C, sofern in den Hinweisen kein engerer Bereich genannt wird.
Technische Daten
| Kategorie | Parameter | Minimum | Typisch | Maximum | Hinweise |
|---|---|---|---|---|---|
Allgemein | Messachsenanordnung | — | Einachsige Drehratenmessung und zweiachsige lineare Beschleunigungsmessung | — | Z-Achse für Drehratenmessung; X- und Y-Achse für Beschleunigungsmessung |
Allgemein | Montageausrichtung | — | Orthogonal, seitlich montiert | — | Z-Achse parallel zur bestückten Leiterplatte (PCBA) |
Allgemein | Gehäuse | — | Hermetisch dichtes LCC-Keramikgehäuse | — | Oberflächenmontierbares Gehäuse |
Allgemein | Abmessungen | — | 10,4 × 6,7 × 2,7 mm | — | Äußere Gehäuseabmessungen |
Allgemein | Masse | — | 0,6 g | — | — |
Drehratenkanal | Dynamikbereich | — | ±150°/s oder ±300°/s | — | Vom Anwender wählbar |
Drehratenkanal | Auflösung | — | 0,005 °/s bei ±150 °/s; 0,01 °/s bei ±300 °/s | 0,05 °/s | 204,8 LSB/(°/s) oder 102,4 LSB/(°/s) |
Drehratenkanal | Temperaturabhängige Skalenfaktoränderung | — | <±1 % | ±2,0 % | — |
Drehratenkanal | Skalenfaktor-Nichtlinearität | — | <±0,15 °/s bei ±150 °/s; <±0,3 °/s bei ±300 °/s | <±0,30 °/s bei ±150 °/s; <±0,75 °/s bei ±300 °/s | Abweichung von der Ausgleichsgeraden |
Drehratenkanal | Temperaturabhängige Nullpunktänderung | — | ±1,0 °/s | ±1,75 °/s | — |
Drehratenkanal | Nullpunktwiederholbarkeit beim Einschalten | — | ±0,03 °/s | ±0,15 °/s | Bei konstanter Umgebungstemperatur |
Drehratenkanal | Nullpunktdrift nach dem Einschalten | — | ±0,02 °/s | ±0,2 °/s | Bei konstanter Umgebungstemperatur |
Drehratenkanal | Nullpunktinstabilität | — | 10 °/h | — | — |
Drehratenkanal | Winkel-Random-Walk | — | 0,40 °/√h | — | — |
Drehratenkanal | Beschleunigungsempfindlichkeit | — | ±0,025 °/s/g | ±0,1 °/s/g | — |
Drehratenkanal | Rauschen innerhalb der Bandbreite | — | 0,06 °/s RMS | 0,1 °/s RMS | Gemessen bis 45 Hz |
Drehratenkanal | Wählbare Bandbreiten | 40, 50, 80 oder 95 Hz | 45, 55, 90 oder 110 Hz | 50, 60, 100 oder 125 Hz | −3 dB, Übertragungsverhalten zweiter Ordnung |
Drehratenkanal | Maximale Phasenverzögerung | — | — | 11 ms | Bei 45 Hz Bandbreite |
Drehratenkanal | Mechanische Resonanzfrequenz im Betrieb | — | 22 kHz | — | — |
Beschleunigungskanäle | Dynamikbereich | — | ±2,5 g oder ±10 g | — | Unabhängig voneinander wählbar |
Beschleunigungskanäle | Auflösung | — | 0,079 mg bei ±2,5 g; 0,313 mg bei ±10 g | 1 mg | 12.800 LSB/g oder 3.200 LSB/g |
Beschleunigungskanäle | Skalenfaktoränderung über die Temperatur | — | ±1 % | ±2,5 % | — |
Beschleunigungskanäle | Nichtlinearität des Skalenfaktors | — | 3 mg bei ±2,5 g; 5 mg bei ±10 g | 12,5 mg bei ±2,5 g; 50 mg bei ±10 g | Fehler proportional zur dritten Potenz der Beschleunigung |
Beschleunigungskanäle | Orthogonalität | — | ±0,1° | — | Relative Ausrichtung der Beschleunigungsachsen zueinander |
Beschleunigungskanäle | Rauschen innerhalb der Bandbreite | — | 1 mg RMS | 2 mg RMS | Gemessen bei einer Bandbreite von 45 Hz |
Beschleunigungskanäle | Geschwindigkeits-Random-Walk | — | <0,05 m/s/√h | — | — |
Beschleunigungskanäle | Bias-Instabilität | — | <0,05 mg | — | — |
Beschleunigungskanäle | Wählbare Bandbreiten | 40, 55, 85 oder 170 Hz | 45, 62, 95 oder 190 Hz | 50, 70, 105 oder 210 Hz | −3 dB, Übertragungsverhalten zweiter Ordnung |
Beschleunigungskanäle | Maximale Phasenverzögerung | — | — | 10 ms | Bei einer Bandbreite von 45 Hz |
Beschleunigungskanäle | Mechanische Resonanz | — | 2,9 kHz | — | MEMS-Resonanz |
±2,5-g-Modus | Einschaltbias | — | — | ±30 mg | Bei 25 ±5 °C |
±2,5-g-Modus | Temperaturabhängige Änderung der Nullpunktabweichung | — | — | ±30 mg | −40 °C bis +85 °C, auf +25 °C normiert |
±2,5-g-Modus | Wiederholbarkeit der Nullpunktabweichung beim Einschalten | — | ±0,3 mg | ±1,5 mg | Bei konstanter Temperatur |
±10-g-Modus | Nullpunktabweichung beim Einschalten | — | — | ±75 mg | Bei 25 ± 5 °C |
±10-g-Modus | Temperaturabhängige Änderung der Nullpunktabweichung | — | ±50 mg | ±75 mg | −40 °C bis +85 °C, auf +25 °C normiert |
±10-g-Modus | Wiederholbarkeit der Nullpunktabweichung beim Einschalten | — | ±0,3 mg | ±2,0 mg | Bei konstanter Temperatur |
Temperatursensor | Skalierungsfaktor | 10,67 LSB/°C | 11 LSB/°C | 11,33 LSB/°C | — |
Temperatursensor | Offset | −20 °C | — | +20 °C | — |
Temperatursensor | Wiederholbarkeit | −5 °C | — | +5 °C | — |
Anlauf | Zeit bis zur vollen Leistungsfähigkeit | — | 150 ms | 300 ms | — |
Drehraten-CBIT | Testantwort bei +25 °C | +54°/s bei ±150°/s; +90°/s bei ±300°/s | +64°/s; +107°/s | +74°/s; +125°/s | Befehlsgesteuerter integrierter Selbsttest |
Beschleunigungs-CBIT | Testantwort bei +25 °C | +1,0 g bei ±2,5 g; +4,7 g bei ±10 g | +1,25 g; +6,2 g | +1,50 g; +7,7 g | Befehlsgesteuerter integrierter Selbsttest |
Ausrichtung | Ausrichtungsfehler des Drehratensensors | — | — | ±3 % | Ausrichtung zur Montagefläche des Gehäuses |
Ausrichtung | Ausrichtungsfehler des Beschleunigungssensors | — | — | ±3 % | Ausrichtung zum Gehäuse |
Umgebungsbedingungen | Betriebstemperatur | −40 °C | — | +125 °C | — |
Umgebungsbedingungen | Lagertemperatur | −55 °C | — | +150 °C | — |
Umgebungsbedingungen | Luftfeuchtigkeit | — | — | 90 % relative Luftfeuchtigkeit | Nicht kondensierend |
Umgebungsbedingungen | Vibrationsgleichrichtfehler | — | 0,001°/s/g² RMS | 0,003°/s/g² RMS | Rauschanregung mit 8,85 g RMS, 10 Hz bis 5 kHz |
Elektrische Eigenschaften | Versorgungsspannungsbereich | 2,7 V | 3,3 V | 3,6 V | — |
Elektrische Eigenschaften | Versorgungsspannungsbereich für die Einhaltung aller Spezifikationen | 3,15 V | 3,3 V | 3,45 V | — |
Elektrische Eigenschaften | Betriebsstrom | — | — | 8,0 mA | Nach dem Anlauf |
Schnittstelle | Datenschnittstelle | — | Digitale SPI-Schnittstelle | — | Drehraten-, Beschleunigungs-, Temperatur- und Statusdaten |
Schnittstelle | SPI-Nachrichtenrate | 1 Hz | 1 kHz | 10 kHz | — |
Schnittstelle | SPI-Taktfrequenz | 100 kHz | 1 MHz | 7 MHz | — |
Konformität | Stoffe mit Verwendungsbeschränkungen | — | RoHS-konform | — | — |
Absoluter Grenzwert | Winkelgeschwindigkeit im eingeschalteten Zustand | — | — | 150.000 °/s | Ausgang in Sättigung |
Absoluter Grenzwert | Linearbeschleunigung im eingeschalteten Zustand | — | — | 1.000 g | 1-ms-Halbsinusimpuls |
Absoluter Grenzwert | Lineare Beschleunigung im stromlosen Zustand | — | — | 10.000 g | 0,5-ms-Impuls |
Absoluter Grenzwert | Lineare Beschleunigung im Betrieb | — | — | 95 g | 6-ms-Halbsinusimpuls |
Absoluter Grenzwert | ESD-Schutz | — | — | 2 kV HBM; 250 V CDM | — |
Lebensdauer | Lebensdauer im stromlosen Zustand | 15 Jahre | — | — | — |
Lebensdauer | Lebensdauer im eingeschalteten Zustand | 12.000 Stunden | — | — | — |
Varianten- und Gehäusevergleich
| Artikelnummer | Messachsen | Einbaulage | Drehratenmessbereich | Beschleunigungsmessbereich | Schnittstelle | Außenabmessungen | Versorgungsspannung |
|---|---|---|---|---|---|---|---|
CMS300 | Einachsige Drehratenmessung (Z); zweiachsige Beschleunigungsmessung (X/Y) | Z-Achse senkrecht zur Trägerleiterplatte | ±150 °/s oder ±300 °/s | ±2,5 g oder ±10 g | Digitale SPI-Schnittstelle | 10,4 × 6,0 × 2,2H mm | 2,7 bis 3,6 V |
CMS390 | Einachsige Drehratenmessung (Z); zweiachsige Beschleunigungsmessung (X/Y) | Z-Achse parallel zur Host-Leiterplatte | ±150 °/s oder ±300 °/s | ±2,5 g oder ±10 g | Digitale SPI-Schnittstelle | 10,4 × 2,7 × 6,7H mm | 2,7 bis 3,6 V |
FAQs
für Orthogonal montierter Kombi-Sensor der Serie CMS390
Der CMS390 ist für die orthogonale Montage auf seiner Seite vorgesehen, nicht für eine flache Montage. Dabei liegen die Z-Achse der Drehratenmessung und die X-Achse der Beschleunigungsmessung parallel zur bestückten Leiterplatte (PCBA), während die Y-Achse der Beschleunigungsmessung senkrecht dazu steht. In Kombination mit einem flach montierten CMS300 auf derselben Baugruppe kann diese Anordnung die Realisierung einer Sensorik für alle Achsen vereinfachen. Die maximal angegebene Ausrichtungsabweichung der Drehraten- und Beschleunigungssensoren gegenüber dem Gehäuse bzw. der Montagefläche beträgt ±3 %. Wenn eine genauere Ausrichtung erforderlich ist, sollten präzise Positioniervorrichtungen, eine Prüfung der Baugruppe und eine prozessorbasierte Korrektur verbleibender Querachsenfehler vorgesehen werden.
Die passenden Einstellungen richten sich nach der maximal zu erwartenden Bewegung und der erforderlichen Signalauflösung. Der Drehratenmessbereich von ±150 °/s bietet eine typische Auflösung von 0,005 °/s. Die Einstellung ±300 °/s ermöglicht eine Auflösung von 0,01 °/s und bietet mehr Messreserve für schnellere Drehungen. Für die Beschleunigung stehen ±2,5 g mit einer typischen Auflösung von 0,079 mg oder ±10 g mit einer typischen Auflösung von 0,313 mg zur Auswahl. Die nominalen Bandbreiten des Gyroskops betragen 45, 55, 90 und 110 Hz. Bei den Beschleunigungskanälen sind 45, 62, 95 und 190 Hz einstellbar. Jeder Kanal lässt sich unabhängig konfigurieren. So kann die Bandbreite begrenzt werden, wenn geringes Rauschen wichtiger ist als eine schnelle Reaktion auf Signaländerungen.
Der Sensor arbeitet mit einer Versorgungsspannung von 2,7 bis 3,6 V. Die vollständigen Leistungsdaten gelten jedoch nur im Bereich von 3,15 bis 3,45 V. Sowohl beim Einschalten als auch im eingeschwungenen Betrieb beträgt die spezifizierte Stromaufnahme maximal 8 mA. Der Ladestrom für externe Entkopplungskomponenten ist darin nicht enthalten. Die volle Leistungsfähigkeit wird nach typisch 150 ms und spätestens nach 300 ms erreicht. Der SPI-Takt kann zwischen 100 kHz und 7 MHz liegen, die Nachrichtenrate zwischen 1 Hz und 10 kHz. Der Host-Prozessor sollte die Anlaufzeit abwarten, bevor er kalibrierte Daten verwendet, und eine Aktualisierungsrate wählen, die zur eingestellten Sensorbandbreite passt.
Der CMS390 arbeitet bei −40 °C bis +125 °C. Einige der detaillierten Bias-Grenzwerte des Beschleunigungssensors gelten jedoch für den engeren Bereich von −40 °C bis +85 °C. Die temperaturbedingte Bias-Änderung des Gyroskops beträgt typisch ±1,0 °/s und maximal ±1,75 °/s. Die Skalenfaktoränderung liegt typisch unter ±1 % und beträgt maximal ±2,0 %. Der integrierte Temperaturkanal hat einen typischen Skalenfaktor von 11 LSB/°C. Die Grenzwerte für Offset und Wiederholgenauigkeit betragen ±20 °C bzw. ±5 °C. Damit eignet sich der Temperaturausgang zur Kompensation, jedoch nicht zur präzisen Messung der Umgebungstemperatur. Bei Anwendungen mit hohen Anforderungen an die Lage- oder Navigationsgenauigkeit sollte die vollständig montierte Baugruppe charakterisiert und eine Korrektur durch den Host über das gesamte erwartete Temperaturprofil vorgenommen werden.
Das Gyroskop weist innerhalb einer Bandbreite bis 45 Hz ein typisches RMS-Rauschen von 0,06 °/s und einen Maximalwert von 0,1 °/s auf. Der Winkel-Random-Walk beträgt 0,40 °/√h. Die angegebene Bias-Instabilität liegt bei 10 °/h, sodass sich bei unkompensierter Integration mit der Zeit ein Winkelfehler aufbaut. Die Beschleunigungskanäle weisen bei einer Bandbreite von 45 Hz ein typisches RMS-Rauschen von 1 mg und einen Maximalwert von 2 mg auf. Der Geschwindigkeits-Random-Walk liegt unter 0,05 m/s/√h. Diese Werte eignen sich für Bewegungsmessung, Stabilisierung, Neigungsmessung und kostengünstigere Lagebestimmungssysteme. Filterung und Kalibrierung bleiben jedoch erforderlich. Der resultierende Systemfehler hängt außerdem von Bandbreite, Abtastrate, Montageausrichtung, Vibrationen und dem vom Host-Prozessor verwendeten Fusionsalgorithmus ab.
Das Gehäuse misst 10,4 × 6,7 × 2,7 mm und wiegt etwa 0,6 g. Da der Sensor auf seiner Seite montiert wird, muss seine Platzierung genauer kontrolliert werden als bei einem herkömmlichen, flach montierten LCC-Bauteil. Das gilt besonders dann, wenn die Rechtwinkligkeit der Achsen die Systemgenauigkeit beeinflusst. Der Betriebstemperaturbereich reicht von −40 °C bis +125 °C, der zulässige Lagertemperaturbereich von −55 °C bis +150 °C. Die relative Luftfeuchtigkeit darf maximal 90 % betragen, nicht kondensierend. Der Sensor ist im Betrieb für eine Beschleunigung von 95 g bei einem Halbsinusimpuls von 6 ms ausgelegt und übersteht im eingeschalteten Zustand 1.000 g über 1 ms. Bei der Integrationsplanung sollten daher das Leiterplattenlayout, die Lötprozesse, die mechanische Abstützung und die Prüfung der Ausrichtung nach der Montage berücksichtigt werden.
Der per Befehl ausgelöste integrierte Selbsttest erzeugt definierte Testantworten in den Gyroskop- und Beschleunigungskanälen. So kann der Host prüfen, ob jeder Messpfad innerhalb des erwarteten Bereichs arbeitet. Bei +25 °C beträgt die typische Testantwort des Gyroskops +64 °/s im Messbereich ±150 °/s und +107 °/s im Messbereich ±300 °/s. Die typische Testantwort des Beschleunigungssensors beträgt +1,25 g im Messbereich ±2,5 g und +6,2 g im Messbereich ±10 g. Auch für den Temperaturbereich von −40 °C bis +125 °C sind die Schwankungen der Testantwort spezifiziert. Damit lassen sich temperaturabhängige Gut-/Schlecht-Grenzwerte festlegen. Der integrierte Selbsttest ist beim Einschalten und bei der Wartung hilfreich, ersetzt jedoch weder die anwendungsspezifische Kalibrierung noch die Prüfung der mechanischen Ausrichtung.