FPV-camera’s
Camera’s met lage latentie voor visuele realtime toepassingen
FPV-camera’s zijn ontworpen voor toepassingen waarbij direct in realtime kunnen zien wat er gebeurt belangrijker is dan sterk verwerkte beelden of beelden met hoge resolutie vastleggen. Dankzij een snelle signaalrespons, lage latentie en compacte ontwerpen bieden ze de directe visuele feedback die nodig is om snel bewegende systemen te besturen en te navigeren.
Van drones en onbemande voertuigen tot robotica en op afstand bediende systemen: FPV-camera’s zijn ontwikkeld om betrouwbaar te presteren wanneer elke milliseconde telt. Hun eenvoudige, efficiënte architectuur helpt de vertraging tussen de scène en de operator tot een minimum te beperken, terwijl de bruikbare beeldkwaliteit behouden blijft bij wisselende lichtomstandigheden en veeleisende bedrijfsomstandigheden.
Wilt u meer weten over deze technologie? Probeer onze nieuwe chatbot!
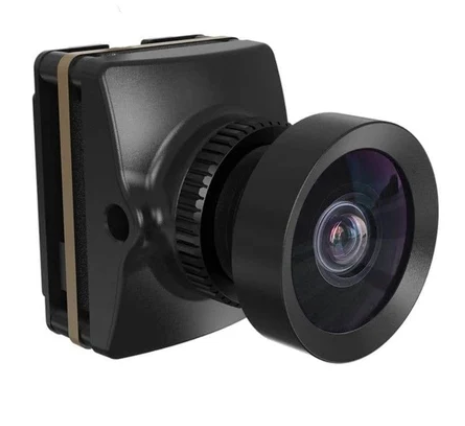
Waarom ons portfolio de juiste keuze is
Ons FPV-cameraportfolio (first-person view) is ontwikkeld voor ultra-lage latentie, hoge beeldhelderheid en betrouwbare prestaties in snelle en veeleisende omgevingen. Of ze nu worden gebruikt in drones, robotica, inspectie op afstand of defensietoepassingen: onze camera’s leveren realtime visuele feedback met minimale vertraging – voor nauwkeurige besturing, beter situationeel inzicht en besluitvorming met vertrouwen.
Wij bieden een reeks compacte, lichtgewicht FPV-cameraoplossingen met geoptimaliseerde sensoren, breed dynamisch bereik en sterke prestaties bij weinig licht, zodat de zichtbaarheid onder uitdagende omstandigheden behouden blijft. Onze modules zijn ontworpen voor eenvoudige integratie en ondersteunen uiteenlopende interfaces en systeemarchitecturen, waardoor ontwikkelingstijd en complexiteit afnemen. Dankzij onze technische expertise in eigen huis kunnen we u begeleiden bij het kiezen van de juiste configuratie voor uw toepassing, zodat u verzekerd bent van robuuste prestaties, signaalstabiliteit en consistente beeldkwaliteit in de praktijk.
Belangrijke selectiefactoren
- Latentieprestaties: De belangrijkste selectiefactor; FPV-camera’s worden gekozen wanneer realtime respons cruciaal is en presteren in latentiegevoelige systemen vaak beter dan standaard modules voor beeldvorming met zichtbaar licht.
- Uitgangstype (analoog vs digitaal): Analoge uitgangen kunnen een lagere latentie bieden, terwijl digitale interfaces zorgen voor betere integratie en beeldkwaliteit; de keuze hiertussen is een belangrijke afweging.
- Dynamisch bereik en belichtingsregeling: Snelle veranderingen in lichtomstandigheden vragen om sensoren met een goed dynamisch bereik; een veelgemaakte fout is het kiezen van een sensor die moeite heeft met omgevingen met hoog contrast.
- Optische configuratie: Vaste lenzen zijn de standaard. Ze bieden meer stabiliteit dan zoomblokken voor zichtbaar licht, maar beperken de flexibiliteit bij het aanpassen van het gezichtsveld.
- Eenvoud van systeemintegratie: FPV-camera’s zijn over het algemeen eenvoudiger te integreren dan complexere modules, maar compatibiliteit met besturings- en weergavesystemen moet wel worden gewaarborgd.
- Omgevingsbestendigheid: Vergeleken met UV-cameramodules zijn FPV-systemen minder beperkt door spectrale factoren, maar ze moeten wel bestand zijn tegen trillingen, beweging en wisselende lichtomstandigheden.
Technisch overzicht
FPV-camera’s zijn ontworpen rond één hoofdprioriteit: een livebeeld met zo min mogelijk vertraging bij de operator krijgen. Om dit te bereiken, gebruiken ze doorgaans een CMOS-sensor met een gestroomlijnd verwerkingspad en in sommige gevallen een directe analoge video-uitgang. Door verwerking, buffering en andere stappen tot een minimum te beperken, kunnen FPV-camera’s sneller reageren dan cameramodules die zijn ontworpen voor geavanceerdere beeldverwerking.
Daardoor zijn ze bijzonder geschikt voor drones, robotica, op afstand bediende apparatuur en machinebesturing, waar een vertraagd beeld invloed kan hebben op hoe snel een systeem kan reageren. De meeste FPV-camera’s gebruiken vaste lenzen. Daardoor blijft het optische ontwerp compact en wordt de extra complexiteit en responstijd vermeden die gepaard gaan met bewegende optiek in zoomsystemen.
Waar standaard modules voor beeldvorming met zichtbaar licht vaak prioriteit geven aan beeldverbetering en verwerkingsfuncties, richten FPV-camera’s zich op snelheid en directe visuele feedback. UV-cameramodules zijn daarentegen ontworpen voor specifieke ultraviolette golflengten en niet voor realtime gebruik met zichtbaar licht.
Integratieaandachtspunten
FPV-camera’s zijn over het algemeen eenvoudig te integreren in systemen die een directe livevideostream nodig hebben. Afhankelijk van de toepassing kunnen ze gebruikmaken van analoge video of een lichte digitale interface, waarbij de keuze grotendeels wordt bepaald door de vereiste latentie, videokwaliteit en systeemarchitectuur.
Mechanische stabiliteit is vooral belangrijk wanneer een FPV-camera wordt gebruikt op een bewegend platform zoals een drone of robot. De camera en lens moeten stevig uitgelijnd blijven en beschermd zijn tegen trillingen en beweging.
Bij analoge systemen verdient ook signaalintegriteit aandacht, vooral wanneer video over langere kabellengtes moet worden verzonden. Slechte bekabeling, interferentie of ongeschikte verbindingen kunnen ruis introduceren en de beeldkwaliteit verminderen.
Het belangrijkste verschil bij de integratie van een FPV-camera is dat het signaalpad zo eenvoudig en responsief mogelijk moet blijven. In tegenstelling tot een zoomblok voor zichtbaar licht, waarbij rekening moet worden gehouden met motorbesturing en bewegende optiek, ligt de focus bij FPV op het minimaliseren van verwerkings- en transmissievertragingen met behoud van een betrouwbaar livebeeld.
Veelgestelde vragen
Ze worden gebruikt in toepassingen die realtime visuele feedback vereisen, zoals drones, robotica en op afstand bestuurde systemen. De focus ligt op lage latentie in plaats van uitgebreide beeldverwerking. Daardoor zijn ze geschikt voor omgevingen die een snelle respons vereisen.
Het belangrijkste verschil zit in latentie en verwerking: • FPV-camera’s: lage latentie, minimale verwerking • Modules voor beeldvorming met zichtbaar licht: meer verwerking, betere beeldkwaliteit FPV-systemen geven prioriteit aan snelheid boven beeldverfijning.
FPV-camera’s hebben de voorkeur wanneer snelheid en eenvoud cruciaal zijn en variabele zoom niet nodig is. Zoomblokken voor zichtbaar licht worden gebruikt wanneer een instelbaar gezichtsveld nodig is. De keuze hangt af van de prioriteiten van de toepassing.
Beide worden gebruikt. Analoge uitgangen bieden vaak de laagste latentie, terwijl digitale uitgangen zorgen voor betere beeldkwaliteit en eenvoudigere integratie. De keuze hangt af van de systeemeisen.
Ja, vooral in systemen die realtime besturing of monitoring vereisen. Ze worden gebruikt in robotica, automatisering en inspectie, waar directe feedback essentieel is. Ze leveren echter mogelijk niet de hoogste beeldkwaliteit.
Typische uitdagingen zijn: • Het waarborgen van signaalintegriteit • Het garanderen van transmissie met lage latentie • Het afstemmen van uitgangsformaten op weergavesystemen Deze factoren beïnvloeden de systeemprestaties.
Veranderingen in lichtomstandigheden kunnen invloed hebben op de beeldhelderheid en belichting. Sensoren met een goed dynamisch bereik helpen om de zichtbaarheid onder wisselende omstandigheden te behouden. Een goede afstemming is belangrijk voor betrouwbare prestaties.
Veelvoorkomende aandachtspunten zijn: • Het negeren van latentie-eisen • Het kiezen van incompatibele uitgangsformaten • Het onderschatten van omgevingsomstandigheden Als deze punten niet vroegtijdig worden aangepakt, kan dat leiden tot suboptimaal systeemgedrag.