Caméras FPV
Caméras à faible latence pour les applications visuelles en temps réel
Les caméras FPV sont conçues pour les applications où il est plus important de voir ce qui se passe en temps réel que de capturer des images fortement traitées ou en haute résolution. Grâce à une réponse rapide du signal, une faible latence et un format compact, elles fournissent le retour visuel immédiat nécessaire pour piloter et guider des systèmes en mouvement rapide.
Des drones et véhicules sans pilote à la robotique et aux systèmes téléopérés, les caméras FPV sont conçues pour offrir des performances fiables lorsque chaque milliseconde compte. Leur architecture simple et efficace contribue à réduire au minimum le délai entre la scène et l’opérateur, tout en maintenant une qualité d’image exploitable malgré les variations de luminosité et des conditions d’utilisation exigeantes.
Vous souhaitez en savoir plus sur cette technologie ? Essayez notre nouveau chatbot !
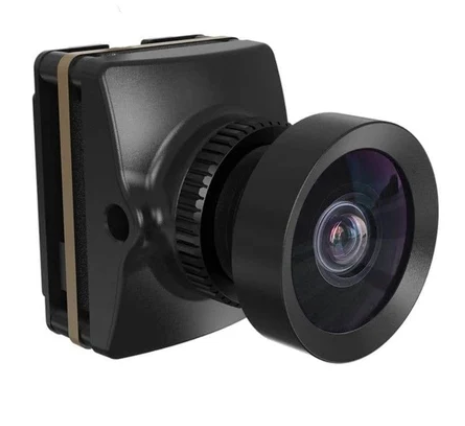
Pourquoi notre portefeuille est fait pour vous
Notre portefeuille de caméras FPV (vue à la première personne) est conçu pour offrir une latence ultra-faible, une grande clarté d’image et des performances fiables dans des environnements dynamiques et exigeants. Qu’elles soient utilisées dans les drones, la robotique, l’inspection à distance ou les applications de défense, nos caméras fournissent un retour visuel en temps réel avec un délai minimal, permettant un contrôle précis, une meilleure connaissance de la situation et une prise de décision en toute confiance.
Nous proposons une gamme de solutions de caméras FPV compactes et légères, avec des capteurs optimisés, une large plage dynamique et de bonnes performances en basse lumière afin de maintenir la visibilité dans des conditions difficiles. Conçus pour s’intégrer facilement, nos modules prennent en charge une variété d’interfaces et d’architectures système, ce qui permet de réduire le temps de développement et la complexité. Forts de notre expertise technique en interne, nous pouvons vous accompagner dans le choix de la configuration adaptée à votre application afin de garantir des performances robustes, la stabilité du signal et une qualité d’image constante en conditions réelles.
Facteurs clés de sélection
- Performances en latence : principal critère de sélection ; les caméras FPV sont choisies lorsque la réponse en temps réel est critique et surpassent souvent les modules de caméra visible standard dans les systèmes sensibles aux délais.
- Type de sortie (analogique ou numérique) : les sorties analogiques peuvent offrir une latence plus faible, tandis que les interfaces numériques assurent une meilleure intégration et une meilleure qualité d’image ; le choix entre les deux constitue un compromis essentiel.
- Plage dynamique et gestion de l’exposition : les changements rapides de luminosité nécessitent des capteurs dotés d’une bonne plage dynamique ; une erreur fréquente consiste à choisir un capteur qui peine dans les environnements à fort contraste.
- Configuration optique : les objectifs fixes sont la norme ; ils offrent davantage de stabilité que les blocs zoom visibles, mais limitent la flexibilité de réglage du champ de vision.
- Simplicité d’intégration système : les caméras FPV sont généralement plus faciles à intégrer que des modules plus complexes, mais il faut garantir la compatibilité avec les systèmes de contrôle et d’affichage.
- Robustesse environnementale : par rapport aux modules de caméra UV, les systèmes FPV sont moins contraints par les facteurs spectraux, mais doivent résister aux vibrations, aux mouvements et aux variations de lumière.
Vue d’ensemble technique
Les caméras FPV sont conçues autour d’une priorité principale : transmettre une image en direct à l’opérateur avec le moins de délai possible. Pour y parvenir, elles utilisent généralement un capteur CMOS avec une chaîne de traitement simplifiée et, dans certains cas, une sortie vidéo analogique directe. En réduisant au minimum le traitement, la mise en mémoire tampon et les autres étapes, les caméras FPV peuvent offrir une réponse plus rapide que les modules caméra conçus pour un traitement d’image plus avancé.
Cela les rend particulièrement adaptées aux drones, à la robotique, aux équipements téléopérés et au contrôle de machines, où une image retardée peut affecter la rapidité de réaction du système. La plupart des caméras FPV utilisent des objectifs fixes, ce qui permet de conserver une conception optique compacte et d’éviter la complexité supplémentaire ainsi que le temps de réponse associé aux optiques mobiles des systèmes zoom.
Alors que les modules de caméra visible standard privilégient souvent l’amélioration de l’image et les fonctions de traitement, les caméras FPV mettent l’accent sur la vitesse et le retour visuel immédiat. Les modules de caméra UV, quant à eux, sont conçus pour des longueurs d’onde ultraviolettes spécifiques plutôt que pour un fonctionnement en lumière visible en temps réel.
Notes d’intégration
Les caméras FPV sont généralement simples à intégrer dans les systèmes qui nécessitent un flux vidéo direct en temps réel. Selon l’application, elles peuvent utiliser une vidéo analogique ou une interface numérique légère, le choix dépendant principalement de la latence requise, de la qualité vidéo et de l’architecture système.
La stabilité mécanique est particulièrement importante lorsqu’une caméra FPV est utilisée sur une plateforme mobile telle qu’un drone ou un robot. La caméra et l’objectif doivent rester parfaitement alignés et être protégés des vibrations et des mouvements.
Pour les systèmes analogiques, l’intégrité du signal mérite également une attention particulière, notamment lorsque la vidéo doit transiter sur de longues longueurs de câble. Un câblage de mauvaise qualité, des interférences ou des connexions inadaptées peuvent introduire du bruit et réduire la qualité d’image.
La principale spécificité de l’intégration d’une caméra FPV est que la chaîne du signal doit rester aussi simple et réactive que possible. Contrairement à un bloc zoom visible, où il faut prendre en compte la commande moteur et les optiques mobiles, l’objectif avec le FPV est de réduire au minimum les délais de traitement et de transmission tout en maintenant une image en direct fiable.
FAQ
Elles sont utilisées dans les applications qui nécessitent un retour visuel en temps réel, comme les drones, la robotique et les systèmes télécommandés. L’accent est mis sur la faible latence plutôt que sur un traitement d’image poussé. Elles conviennent donc aux environnements qui exigent une réaction rapide.
La principale différence réside dans la latence et le traitement : • Caméras FPV : faible latence, traitement minimal • Modules de caméra visible : traitement plus poussé, meilleure qualité d’image Les systèmes FPV privilégient la vitesse au perfectionnement de l’image.
Les caméras FPV sont à privilégier lorsque la vitesse et la simplicité sont essentielles et qu’un zoom variable n’est pas nécessaire. Les blocs zoom visibles sont utilisés lorsqu’un champ de vision réglable est requis. Le choix dépend des priorités de l’application.
Les deux sont utilisés. Les sorties analogiques offrent souvent la latence la plus faible, tandis que les sorties numériques assurent une meilleure qualité d’image et une intégration plus simple. Le choix dépend des exigences du système.
Oui, en particulier dans les systèmes qui nécessitent un contrôle ou une surveillance en temps réel. Elles sont utilisées en robotique, en automatisation et en inspection, là où un retour immédiat est essentiel. Elles n’offrent toutefois pas nécessairement la meilleure qualité d’image.
Les défis typiques incluent : • Préserver l’intégrité du signal • Garantir une transmission à faible latence • Assurer la compatibilité des formats de sortie avec les systèmes d’affichage Ces facteurs ont un impact sur les performances du système.
Les variations de luminosité peuvent affecter la clarté de l’image et l’exposition. Des capteurs dotés d’une bonne plage dynamique aident à maintenir la visibilité dans des conditions variables. Un réglage approprié est important pour garantir des performances fiables.
Les problèmes courants incluent : • Ignorer les exigences de latence • Choisir des formats de sortie incompatibles • Sous-estimer les conditions environnementales S’ils ne sont pas pris en compte suffisamment tôt, ces éléments peuvent entraîner un comportement sous-optimal du système.